
캠프
홈›교육 과정›캠프›AI 자율주행 모빌리티 캠프
캠프
AI 자율주행 모빌리티 캠프
자율주행 교구에 코드를 올리고, 팀이 직접 만든 코스에서 주행 대회를 엽니다.
- 중1
- 중2
- 중3
- 고등
- 대학
중학교 3학년난이도 중급
선에서 벗어난 정도에 맞춰 방향을 조절하는 비례 제어를 배우고, 장애물 앞에서 멈추는 기능을 넣습니다.
과정 개요
중2 과정의 조건문 주행에서 한 단계 나아갑니다. 선에서 벗어난 정도(오차)에 비례해 바퀴 속도를 바꾸면 차가 덜 흔들리며 달립니다. 초음파 센서로 앞쪽 장애물까지 거리를 재서 멈췄다가 다시 출발하게 하고, 마지막에는 기록 경기로 팀마다 다듬은 결과를 비교합니다.
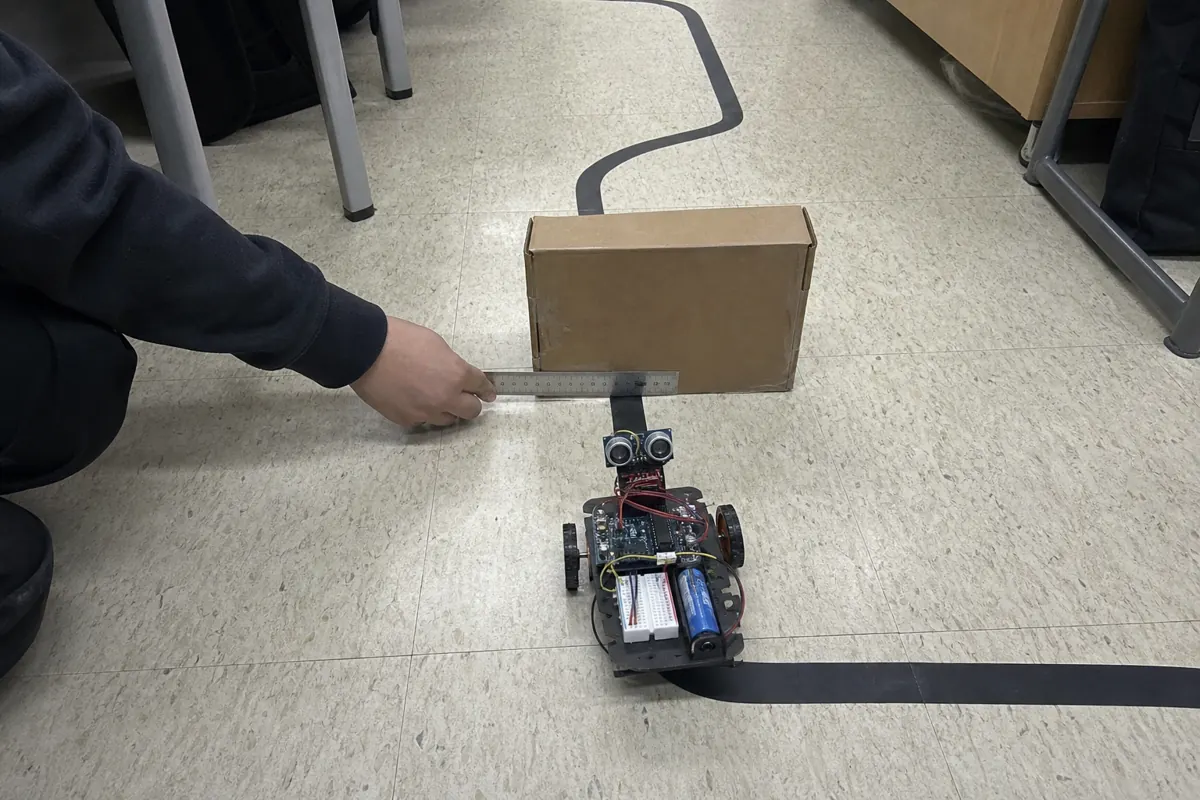
다른 학년과 다른 점중2에서는 선이 있는지 없는지만 보고 방향을 바꿨다면, 중3에서는 오차의 크기만큼 속도를 조절합니다. 초음파 센서로 거리를 재는 활동이 새로 들어갑니다.
| 총 수업 시간 | 12시간 (16차시, 1차시 45분) |
|---|---|
| 운영 방식 | 2일 × 6시간 (3~4인 1팀) |
| 교구와 도구 | 라인트레이서 교구와 초음파 센서(팀당 1대), 코스 제작 재료 |
| 사용 프로그램 | 라인트레이서 교구, Arduino IDE, 적외선 센서, 초음파 센서, 웹 3D 자율주행 시뮬레이터 |
| 결과물 | 비례 제어 주행 코드, 계수 조정 기록표와 그래프, 장애물 코스 경기 결과 |
학습 목표
- 1오차와 비례 제어의 뜻을 일차함수와 연결해 설명한다.
- 2초음파 센서로 거리를 재고 정지 조건을 만든다.
- 3계수를 바꿔 가며 주행 기록을 비교하고 분석한다.
차시별 수업 내용
| 차시 | 내용 | 시간 |
|---|---|---|
| 1일차 | 자율주행의 인식과 판단, 제어센서 종류와 제어 방식을 비교하고 팀 역할을 정합니다.1시간 | |
| 1일차 | 조립과 조건문 주행 복습차체를 조립한 뒤 센서 2개 조건문 주행으로 기준 기록을 잽니다.2시간 | |
| 1일차 | 비례 제어오차는 목표 값에서 현재 값을 뺀 값이고, 바퀴 속도는 기본 속도에 계수와 오차를 곱한 값을 더하거나 빼서 정합니다. 이 식을 코드로 옮긴 뒤 시뮬레이터에서 계수를 바꿔 봅니다.3시간 | |
| 2일차 | 초음파 센서로 장애물 앞 정지초음파로 거리를 재서 15cm 안에 장애물이 있으면 멈추고, 장애물을 치우면 다시 출발하게 합니다.2시간 | |
| 2일차 | 계수 다듬기와 기록 분석계수와 속도를 바꿀 때마다 기록표에 적고, 그래프로 그려 가장 좋은 조합을 찾습니다.2시간 | |
| 2일차 | 기록 경기와 발표장애물 코스에서 기록 경기를 하고, 계수를 그렇게 정한 이유를 발표합니다. 시상으로 캠프를 마칩니다.2시간 |
학년별 비교
| 대상 | 핵심 활동 | 난이도 | 시간 |
|---|---|---|---|
| 중1 | 블록 코딩으로 선 따라가기블록 코딩으로 자동차가 검은 선을 따라 달리도록 만듭니다. | 입문 | 12시간 |
| 중2 | 센서 두 개로 코스 완주차체를 직접 조립하고, 적외선 센서 두 개의 값으로 조건문을 만들어 코스를 완주합니다. | 기초 | 12시간 |
| 중3 | 비례 제어와 장애물 정지선에서 벗어난 정도에 맞춰 방향을 조절하는 비례 제어를 배우고, 장애물 앞에서 멈추는 기능을 넣습니다. | 중급 | 12시간 |
| 고등 | 스마트폰으로 원격 조종Wi-Fi 보드를 단 자율주행차를 스마트폰으로 조종하고, 버튼으로 수동 주행과 자율 주행을 바꿉니다. | 심화 | 12~16시간 |
| 대학 | 카메라로 장애물 인식카메라로 차선과 장애물을 인식해 멈추거나 피해 가는 차를 만듭니다. | 전문 | 16시간 |
다른 학년 과정을 골라도 됩니다. 반 학생들의 수준에 맞춰 한 학년 아래나 위 내용을 섞어 운영할 수 있으니, 문의할 때 반 분위기를 알려 주세요.
수업 사진
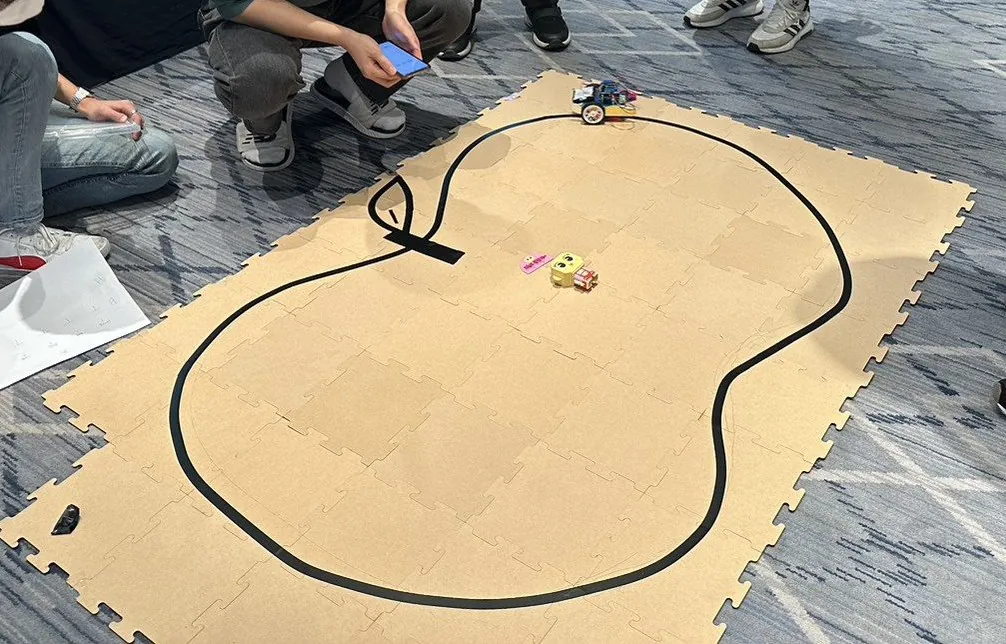
팀별 코스 주행 대회
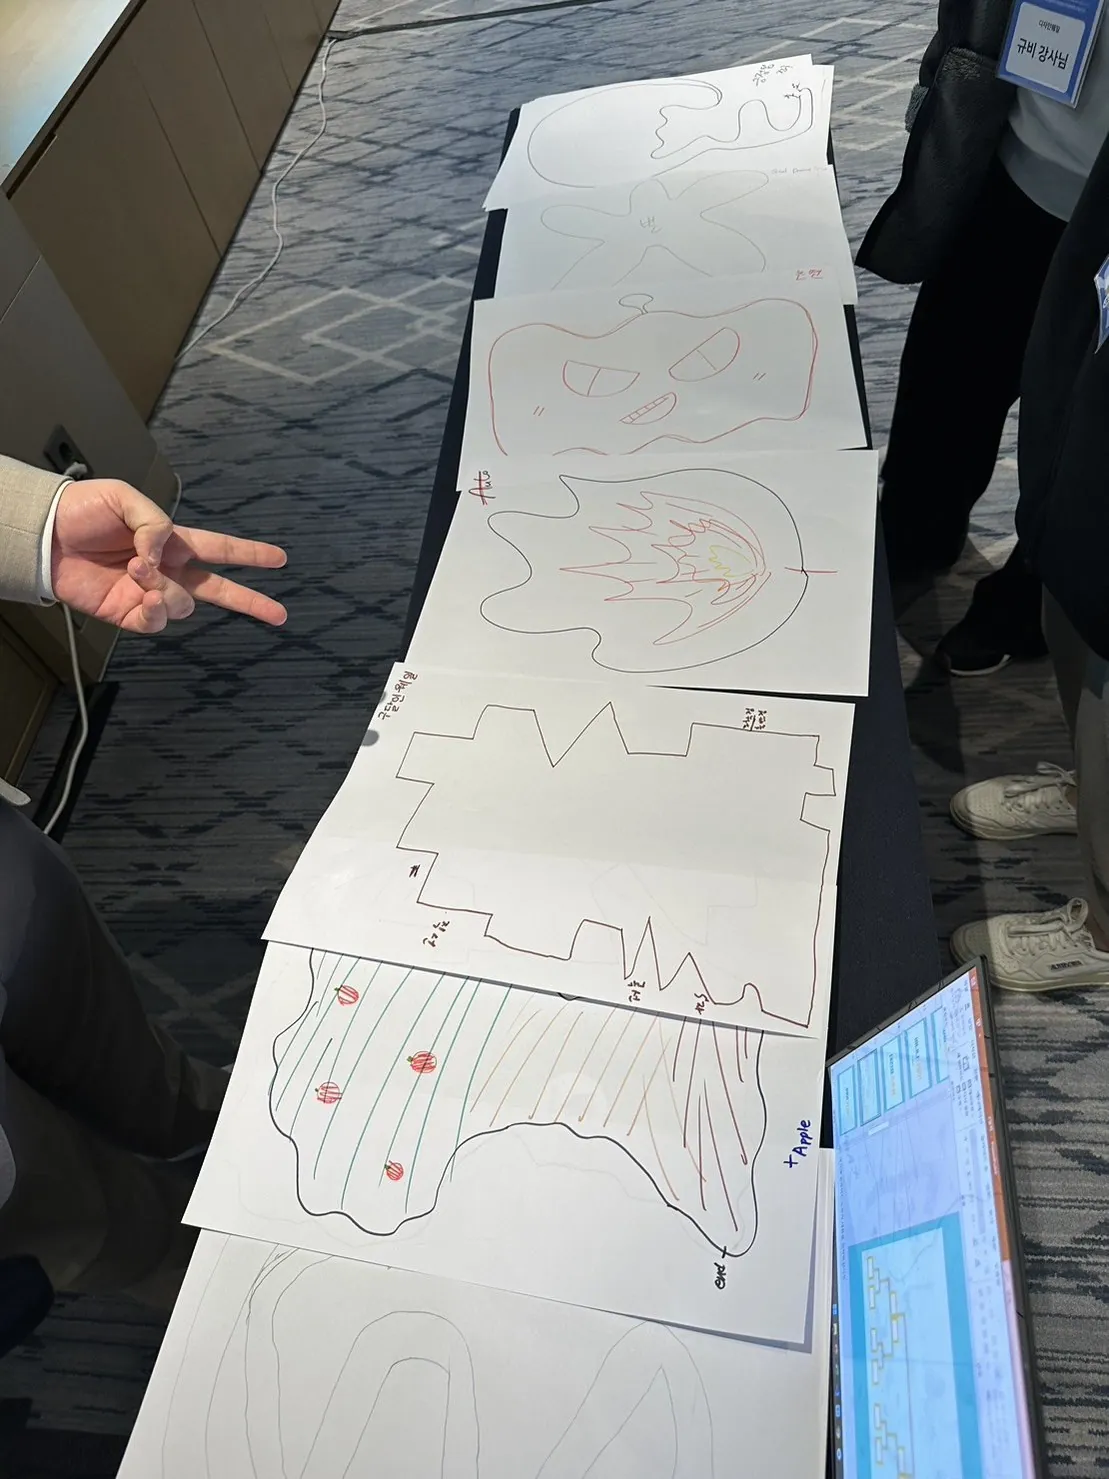
팀별로 그린 코스 도안
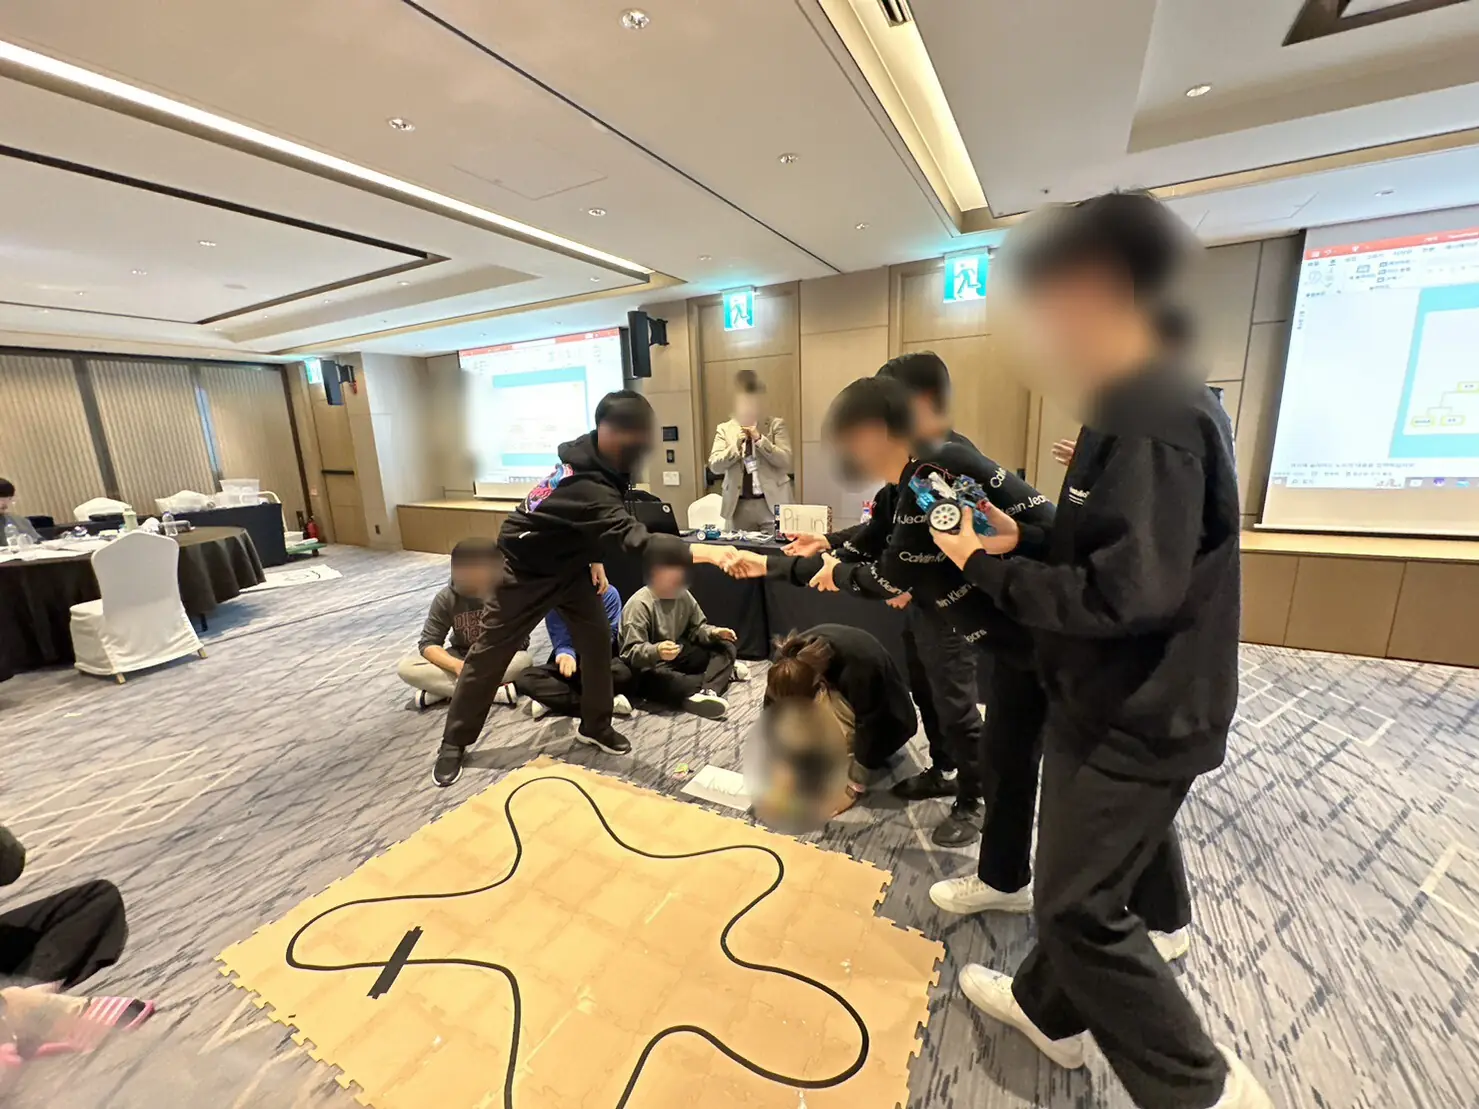
미래 모빌리티 강의
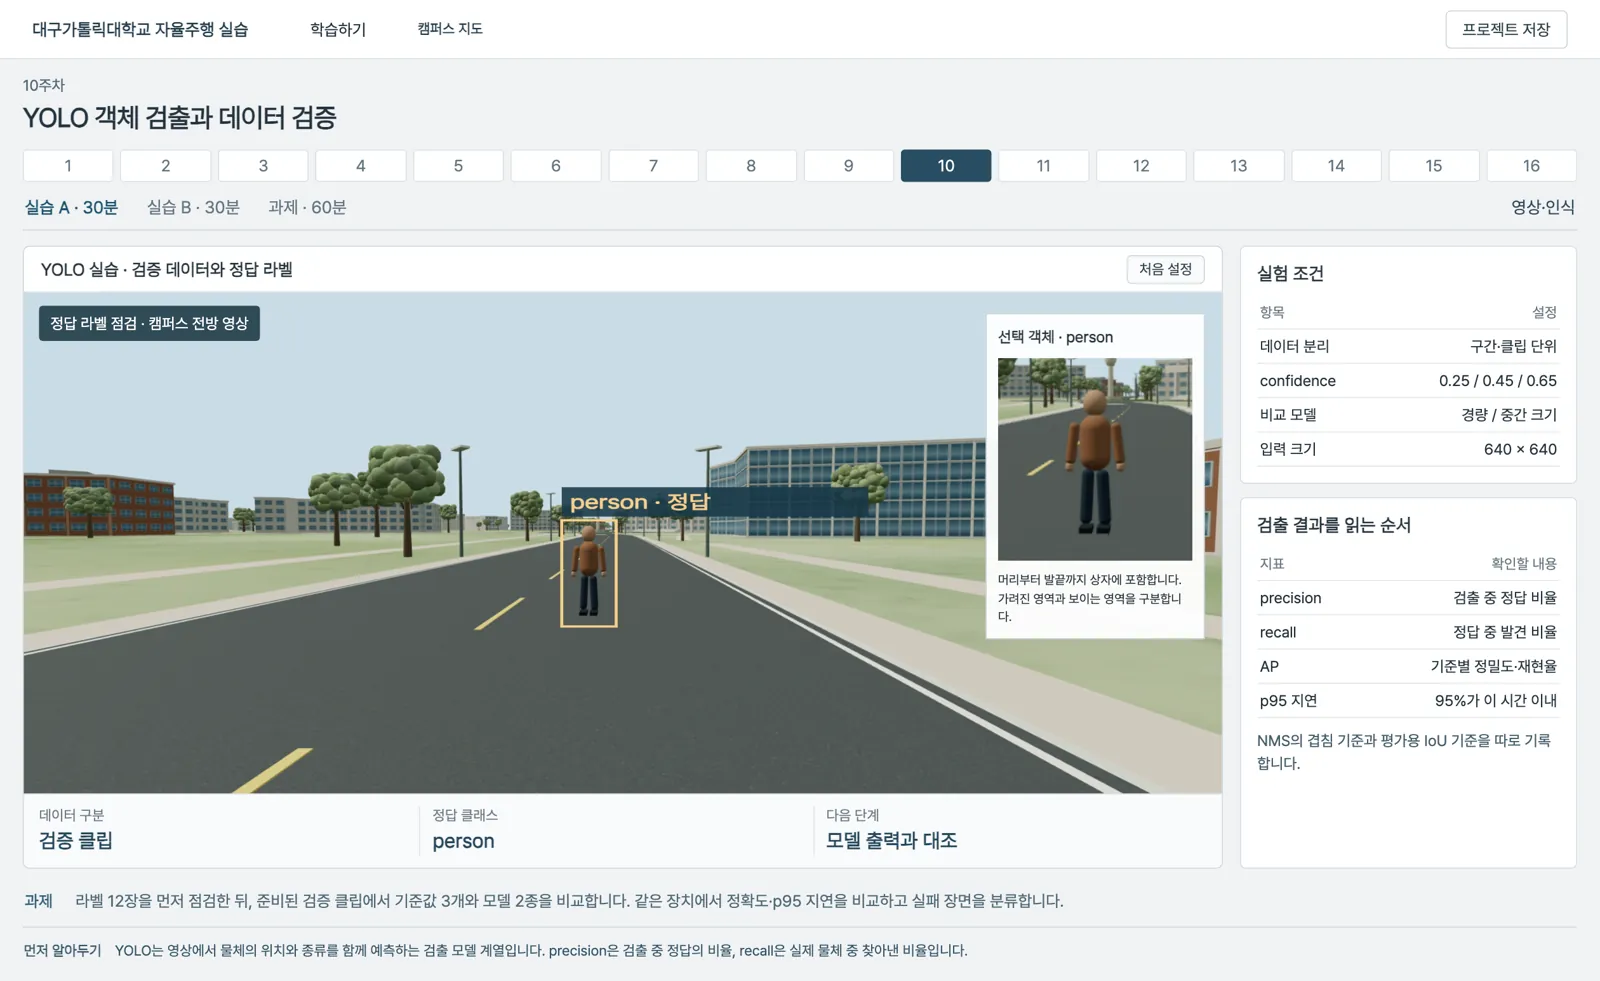
대학 과정: 카메라 객체 인식