
특활
홈›교육 과정›특활›피지컬 AI 캡스톤 교육
특활
피지컬 AI 캡스톤 교육
카메라로 찾은 물체를 로봇팔이 집어 옮기게 합니다. 대학 과정에서는 자율주행 차량까지 연결해 미니 물류 셀을 만듭니다.
- 고등
- 대학
대학생난이도 전문
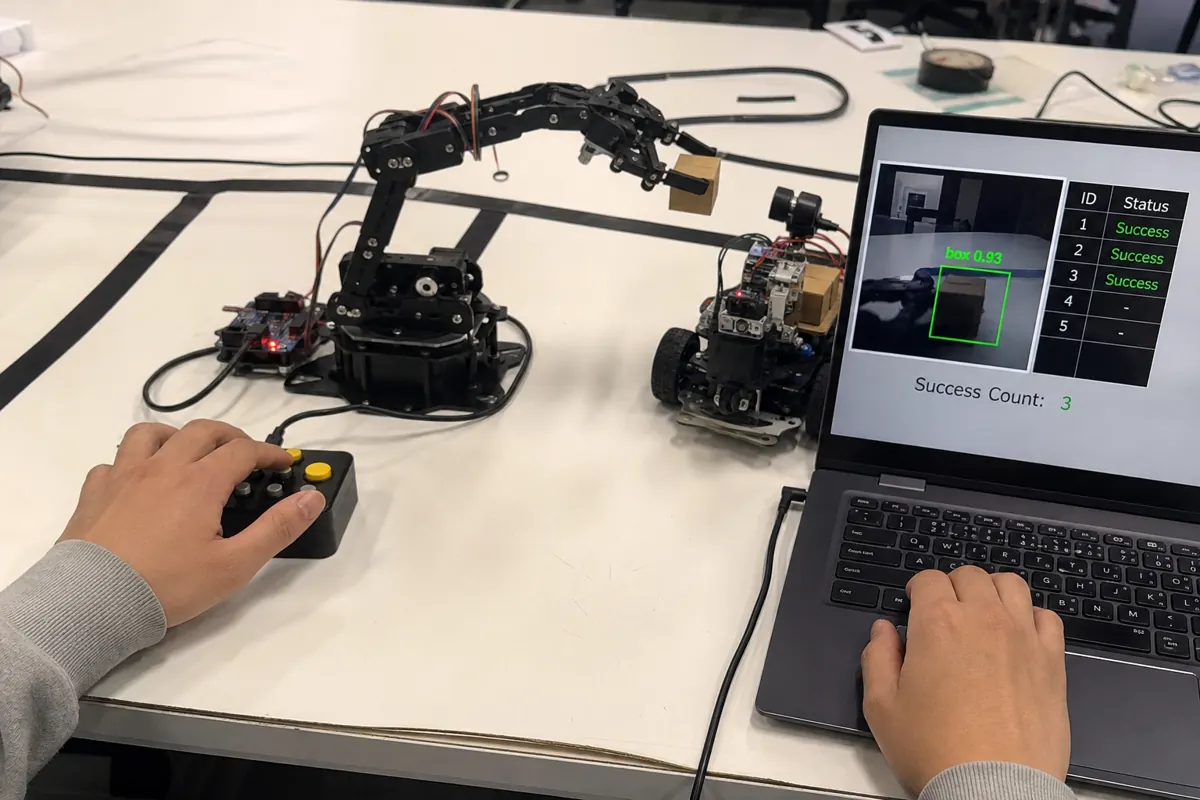
로봇팔, 비전 AI, 자율주행 차량을 하나로 연결해 미니 물류 셀 시제품 1개를 만듭니다.
과정 개요
비교과 캡스톤 40시간 과정입니다. 로봇팔 제어와 역기구학, YOLO 객체 인식, 시뮬레이터와 실제 차량의 자율주행을 차례로 익힙니다. 이후 팀별로 차량이 물건을 싣고 오면 로봇팔이 집어 분류하는 미니 물류 셀을 완성하고, 개선 전후 성공률을 비교해 마지막 날 발표회에서 시연합니다.
다른 학년과 다른 점고등 과정은 색으로 물체를 찾고 로봇팔 한 대를 다룹니다. 대학 과정에서는 YOLO 객체 인식과 역기구학을 쓰고, 자율주행 차량과 로봇팔 두 시스템을 연결합니다. 과제 기획서와 평가 기준도 팀이 직접 세웁니다.
| 총 수업 시간 | 40시간 (40차시, 1차시 60분) |
|---|---|
| 운영 방식 | 5일 × 8시간 집중 또는 주말 5주 (3~4인 1팀) |
| 교구와 도구 | 5축 로봇팔, 카메라 자율주행 차량(팀당 1세트), 노트북(기관 보유) |
| 사용 프로그램 | 5축 로봇팔, Python, VS Code, YOLO, PID, 웹 3D 자율주행 시뮬레이터(자체 개발), 카메라 자율주행 차량 |
| 결과물 | 팀별 미니 물류 셀 시제품, 성공률 기록, 발표회 자료 |
학습 목표
- 1인식, 판단, 제어 단계로 팀 과제를 정의하고 평가 기준을 세운다.
- 2역기구학으로 손끝 좌표에서 관절 각도를 구한다.
- 3YOLO로 물체를 검출하고 화면 좌표를 로봇 좌표로 바꾼다.
- 4자율주행 차량과 로봇팔을 연결한 시제품을 성공률로 평가한다.
차시별 수업 내용
| 차시 | 내용 | 시간 |
|---|---|---|
| 1일차 | 피지컬 AI와 캡스톤 과제로봇이 인식하고 판단해 움직이는 구조를 익히고, 팀별 과제 기획서에 문제와 목표, 평가 기준을 씁니다.4시간 | |
| 1일차 | 개발 환경과 AI 코딩 도구Python과 VS Code를 설치하고, AI 코딩 도구로 만든 코드를 확인하는 규칙을 정합니다.4시간 | |
| 2일차 | 로봇팔 제어5축 로봇팔을 조립하고 관절 제어 코드와 동작 순서를 작성합니다.4시간 | |
| 2일차 | 좌표와 역기구학손끝 좌표에서 관절 각도를 구하고 로봇팔이 닿는 작업 공간을 확인합니다.4시간 | |
| 3일차 | 비전 AI카메라를 보정하고 YOLO로 물체를 검출해 화면 좌표를 로봇 좌표로 바꿉니다.4시간 | |
| 3일차 | 자율주행 시뮬레이터웹 3D 시뮬레이터에서 관심영역(ROI)으로 차선을 찾고 PID 제어로 주행합니다.4시간 | |
| 4일차 | 실제 차량 주행카메라, 보드, 모터 드라이버를 배선하고 정지와 재출발 조건을 작성합니다.4시간 | |
| 4일차 | 미니 물류 셀 만들기차량이 물건을 싣고 오면 로봇팔이 집어 분류하도록 두 시스템을 연결합니다.4시간 | |
| 5일차 | 시험과 개선성공률을 기록하고 고치기 전과 후를 비교합니다.4시간 | |
| 5일차 | 발표회팀별로 시연하고 발표합니다. 기능 구현, 창의성, 협업, 발표 네 항목으로 평가합니다.4시간 |
학년별 비교
| 대상 | 핵심 활동 | 난이도 | 시간 |
|---|---|---|---|
| 고등 | 카메라로 물체 집어 옮기기고교학점제 1학점 16차시 동안 로봇팔을 조립하고, 카메라로 찾은 물체를 집어 옮기게 합니다. | 심화 | 13시간 20분 |
| 대학 | 미니 물류 셀 캡스톤로봇팔, 비전 AI, 자율주행 차량을 하나로 연결해 미니 물류 셀 시제품 1개를 만듭니다. | 전문 | 40시간 |
다른 학년 과정을 골라도 됩니다. 반 학생들의 수준에 맞춰 한 학년 아래나 위 내용을 섞어 운영할 수 있으니, 문의할 때 반 분위기를 알려 주세요.
수업 사진
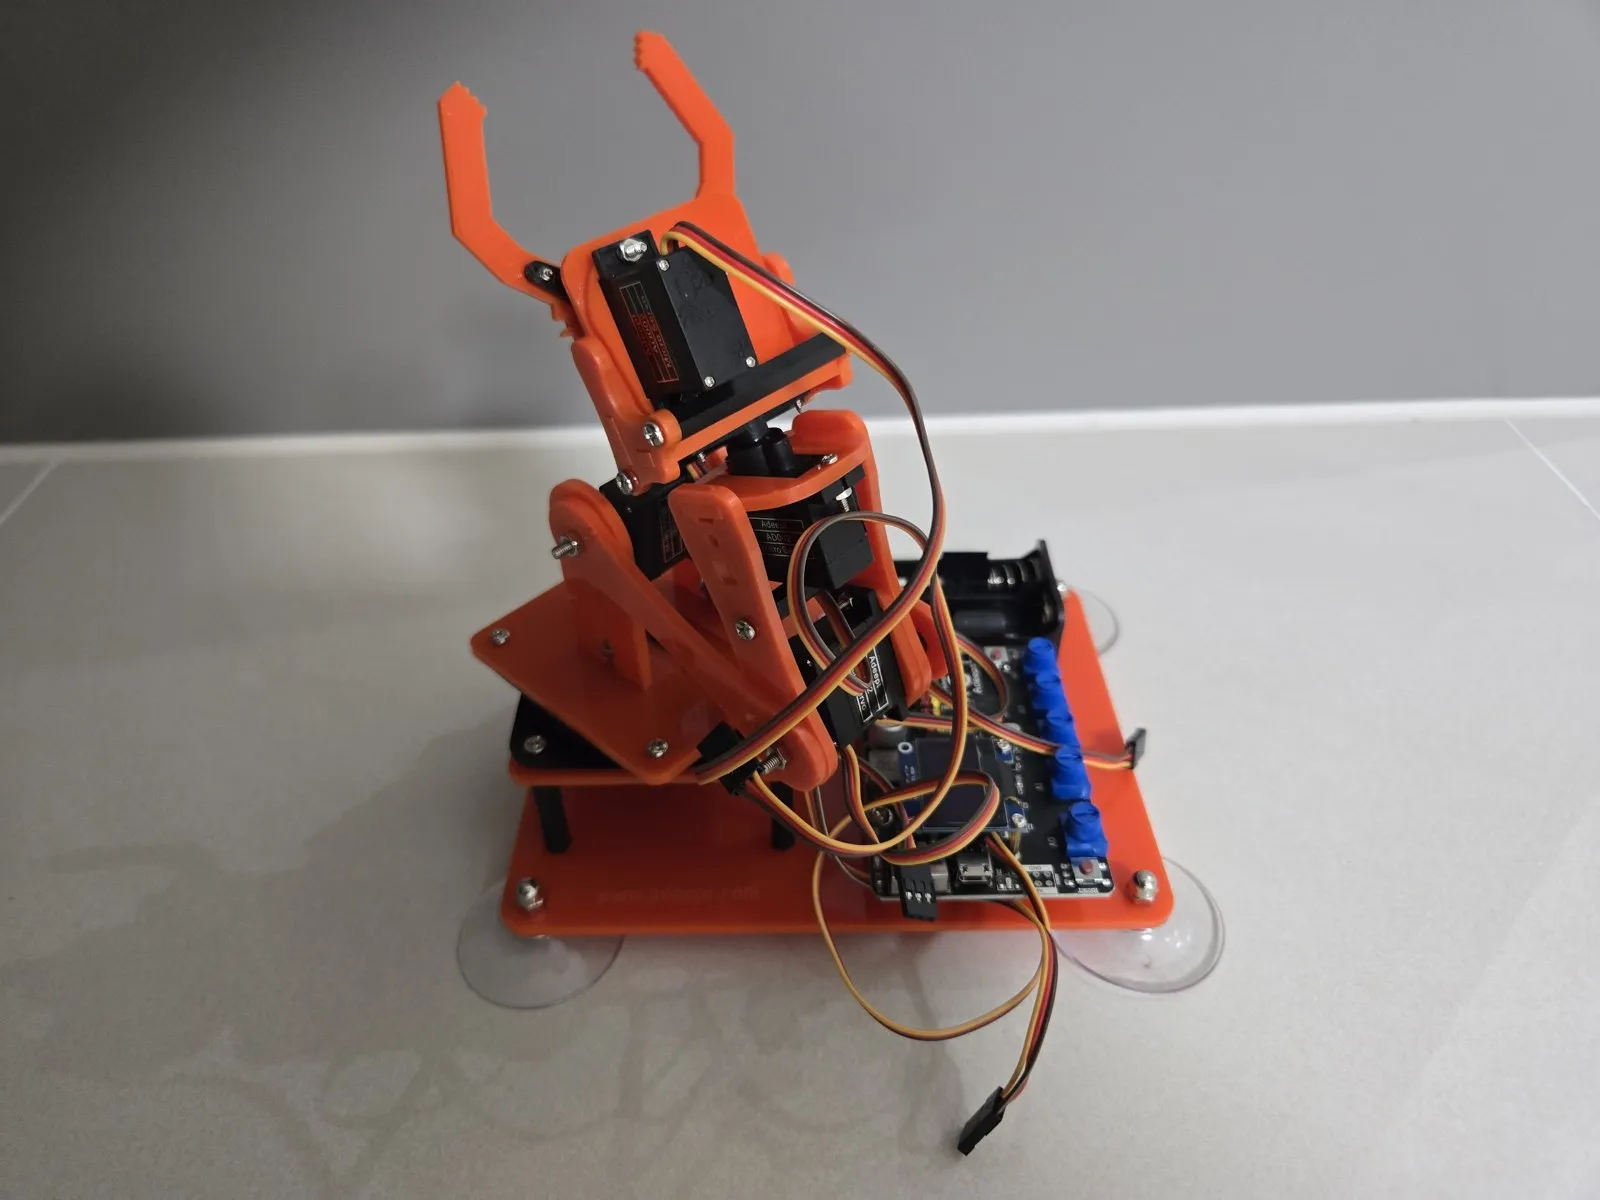
조립을 마친 5축 로봇팔
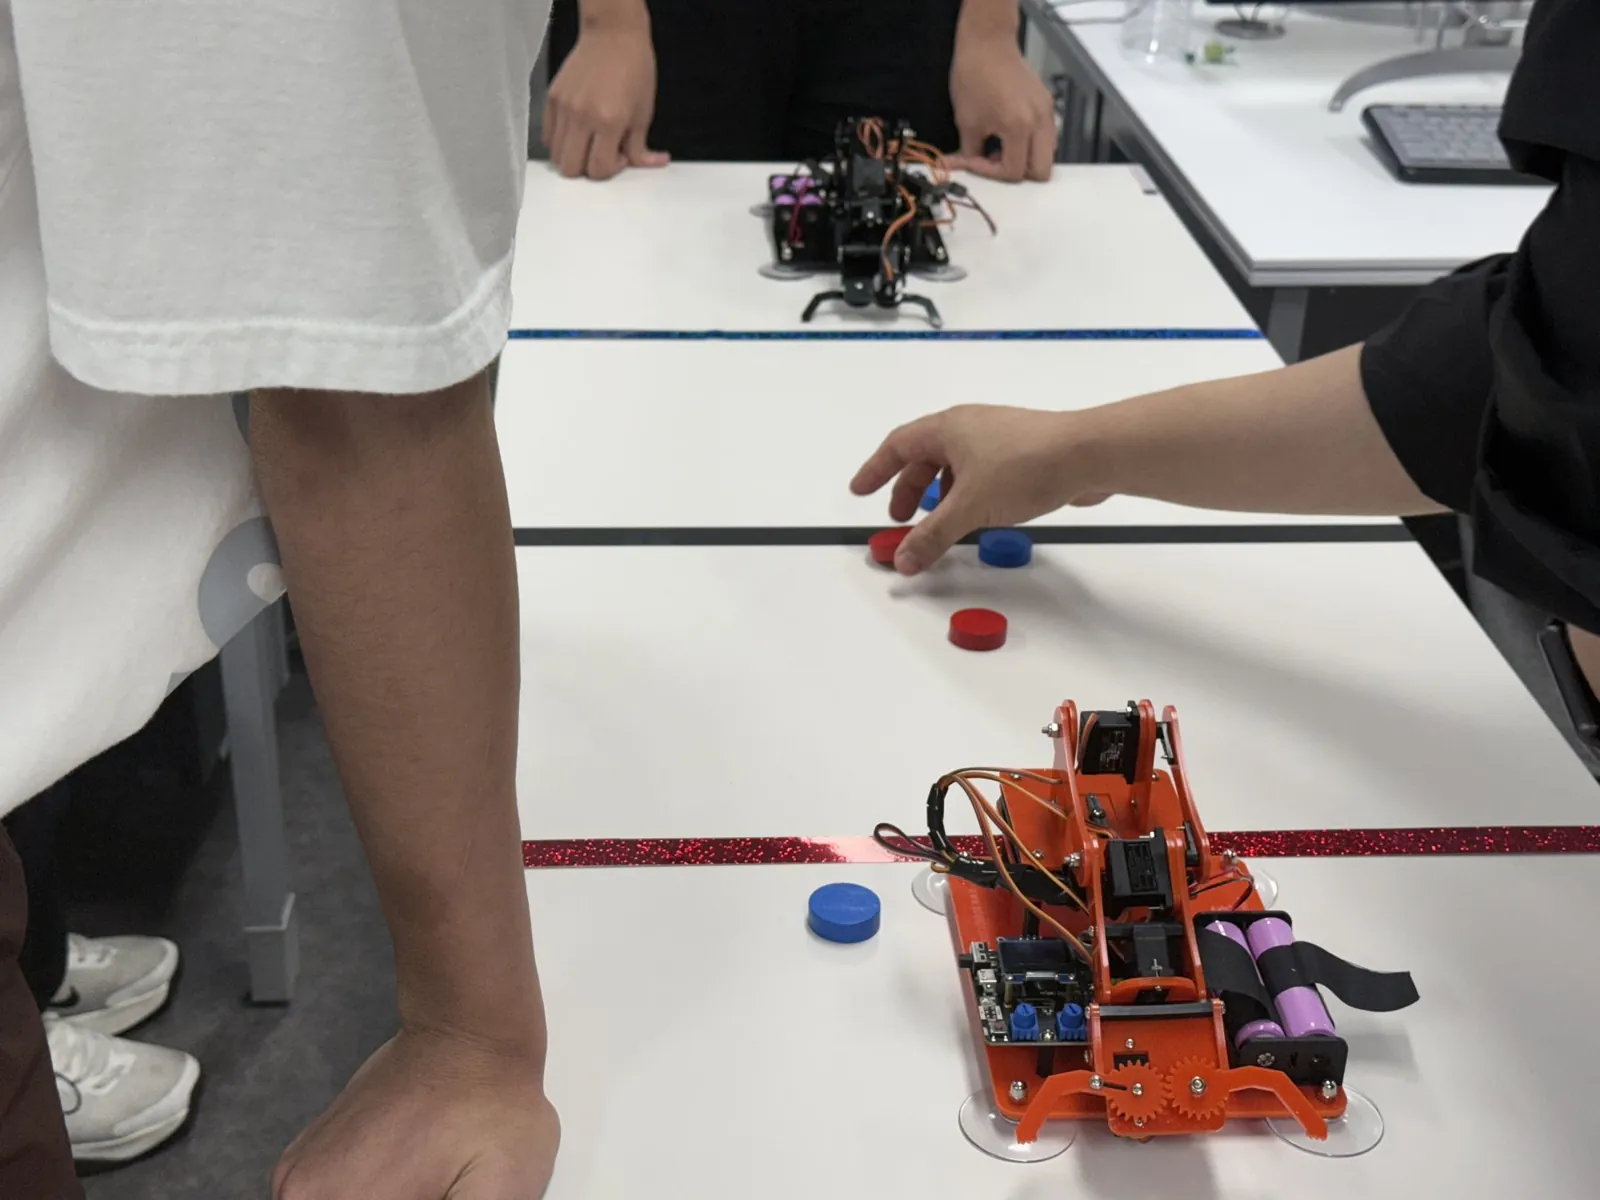
로봇 스트라이크 경기
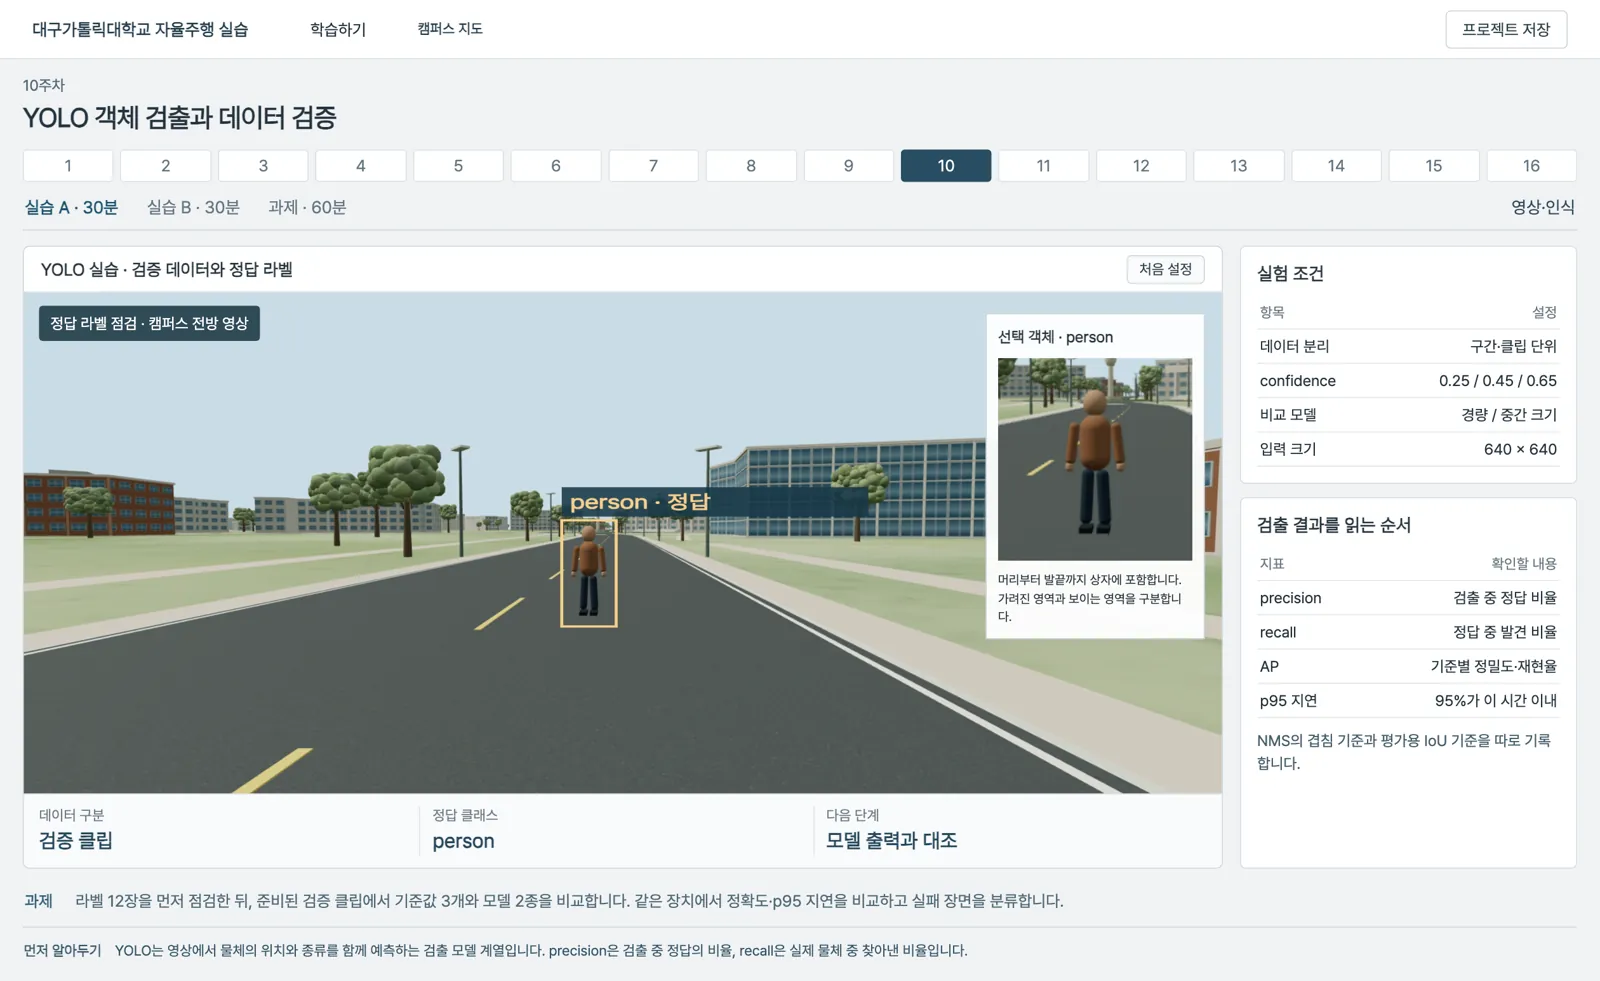
대학 과정의 YOLO 객체 인식