
수업 자료
홈›교육 과정›피지컬 AI 로봇공학 캠프›수업 자료
수업 자료 · 고등학생 과정
피지컬 AI 로봇공학 캠프 (고등)
지도안 16차시 · 활동지 12종 · 퀴즈 30문항 · 평가 루브릭 6항목 · 시험 2종 · 제공 코드 4종
전체 자료
인쇄 화면에서 ‘PDF로 저장’을 고르면 파일로 받을 수 있습니다.
차시별 지도안
| 차시 | 학습 주제 · 목표 | 시간 | 지도안 |
|---|---|---|---|
| 1차시 | 피지컬 AI와 로봇팔산업용 로봇팔의 쓰임과 자유도(관절 수)를 설명할 수 있다. | 50분 | 보기 |
| 2차시 | 기계요소와 제어 신호서보모터, 링크, 기어의 역할을 구분할 수 있다. | 50분 | 보기 |
| 3차시 | AI 코딩 도구프로그래밍 언어와 IDE의 관계를 설명할 수 있다. | 50분 | 보기 |
| 4차시 | 조립 1: 베이스와 관절조립 교본을 보고 베이스와 1~3축 관절을 조립할 수 있다. | 50분 | 보기 |
| 5차시 | 조립 2: 회로 연결4축, 5축과 그리퍼를 조립하고 서보와 전원을 보드에 연결할 수 있다. | 50분 | 보기 |
| 6차시 | 관절 직접 제어가변저항 값을 읽어 서보 각도로 바꾸는 코드를 이해한다. | 50분 | 보기 |
| 7차시 | 반복 자동화 코드버튼 기록, 재생 예제로 '동작 저장'의 원리를 이해한다. | 50분 | 보기 |
| 8차시 | 동작 순서 로직처음 자리에서 물건을 집어 옮겨 놓고 다시 돌아오는 순서를 설계하고 구현할 수 있다. | 50분 | 보기 |
| 9차시 | 좌표와 각도삼각비로 2관절 팔의 손끝 위치를 계산할 수 있다. | 50분 | 보기 |
| 10차시 | 로봇 스트라이크팀 로봇팔로 경기를 치르며 동작을 다듬을 수 있다. | 50분 | 보기 |
| 11차시 | 카메라와 영상Python과 OpenCV로 USB 카메라 영상을 받아 화면에 띄울 수 있다. | 50분 | 보기 |
| 12차시 | 색으로 물체 찾기색 범위로 물체 영역을 찾고 중심 좌표를 구할 수 있다. | 50분 | 보기 |
| 13차시 | 화면 좌표를 로봇 좌표로기준점 몇 개로 화면 좌표와 로봇 좌표를 맞추는 보정표를 만들 수 있다. | 50분 | 보기 |
| 14차시 | 비전 pick & place인식한 위치로 로봇팔을 보내 물체를 집어 옮길 수 있다. | 50분 | 보기 |
| 15차시 | 프로젝트: 색깔별 분류색깔별로 물체를 나눠 담는 자동화 라인을 완성할 수 있다. | 50분 | 보기 |
| 16차시 | 시연과 산출물 보고서성공률을 근거로 결과를 발표하고 산출물 보고서를 제출할 수 있다. | 50분 | 보기 |
학생 활동지
| 1차시 | 팀 나누기와 역할 카드팀 역할을 나누고 마지막 경기 규칙을 팀원 모두가 이해한다. | 보기 |
| 1~2차시 | 로봇팔 구조 관찰지로봇팔의 관절과 기계요소, 보드의 입력 단자와 출력 단자를 이름과 역할로 정리할 수 있다. | 보기 |
| 3차시 | AI 코딩 요청서개발 도구를 설치하고, AI 도구에 코드를 요청해 직접 검증한 기록을 남길 수 있다. | 보기 |
| 4~5차시 | 조립 체크리스트조립 교본 순서대로 조립하고 단계마다 확인할 수 있다. | 보기 |
| 5차시 | 배선과 업로드 점검표서보 배선과 보드 연결을 교차 확인하고 첫 업로드에 성공할 수 있다. | 보기 |
| 6차시 | 관절 각도 범위표가변저항으로 관절을 움직이며 관절별 안전 각도 범위를 측정할 수 있다. | 보기 |
| 7차시 | 기록과 재생 실험지버튼으로 동작 단계를 저장하고 재생하며 '동작 = 각도 목록'임을 이해한다. | 보기 |
| 7차시 | AI 코드 통합 프롬프트 기록지두 예제 코드를 AI 도구로 합치고, 요청문을 고쳐 가며 결과를 개선할 수 있다. | 보기 |
| 8차시 | 동작 순서 설계표집기, 이동, 놓기 순서를 각도 표와 순서도로 설계하고 반복 시험할 수 있다. | 보기 |
| 9차시 | 손끝 좌표 계산지링크 길이와 관절 각도로 손끝 위치를 계산하고 실측과 비교할 수 있다. | 보기 |
| 10차시 | 로봇 스트라이크 경기 기록지경기마다 바꾼 값과 결과를 기록해 개선 근거를 남길 수 있다. | 보기 |
| 12~15차시 | 비전 보정과 분류 기록지화면 좌표를 로봇 좌표로 바꾸고 분류 성공률을 기록할 수 있다. | 보기 |
시험 · 제공 코드
| 10차시 | 로봇 스트라이크와 동작 순서 평가4문항 · 100점 · 50분 | 보기 |
| 16차시 | 색깔별 분류 경진 평가5문항 · 100점 · 50분 | 보기 |
| 5차시 | OLED 연결 확인 (OLED.ino)cpp · 2025 실습 배포 코드. 업로드 후 OLED에 'hi'가 나오면 보드, 포트, I2C 연결이 정상이다. Adafruit_SSD1306, Adafruit_GFX 라이브러리 설치 필요. | 보기 |
| 6차시 | 가변저항으로 관절 제어 (Potentiometer_control.ino 요약)cpp · 2025 실습 배포 코드(로봇팔 키트 예제)에서 반복되는 선언을 줄였다. 가변저항 A0, A1, A2, A3, A6이 각각 서보 D9, D6, D5, D3, D11을 움직인다. 그리퍼(5번)는 출력 범위가 60~160으로 다르다. | 보기 |
| 7차시 | 버튼으로 동작 기록과 재생 (Learning.ino 핵심부)cpp · 로봇팔 키트 예제에서 기록과 재생 로직만 남긴 코드입니다. 짧게 누르면 현재 각도 5개를 EEPROM에 1단계 저장(최대 10단계), 5초 이상 누르면 재생한다. servo 선언, attach와 servoMove()(val1~val5를 각 서보에 쓰는 함수)는 생략했습니다. | 보기 |
| 7차시 | AI로 합친 서보 각도 OLED 표시 (servo_oled_control 요약)cpp · AI 통합 실습에서 Cursor로 만든 servo_oled_control.ino를 줄인 코드입니다. OLED 한 화면에 S1~S5 각도를 함께 보여 줍니다. | 보기 |
수업 사진 · 교구
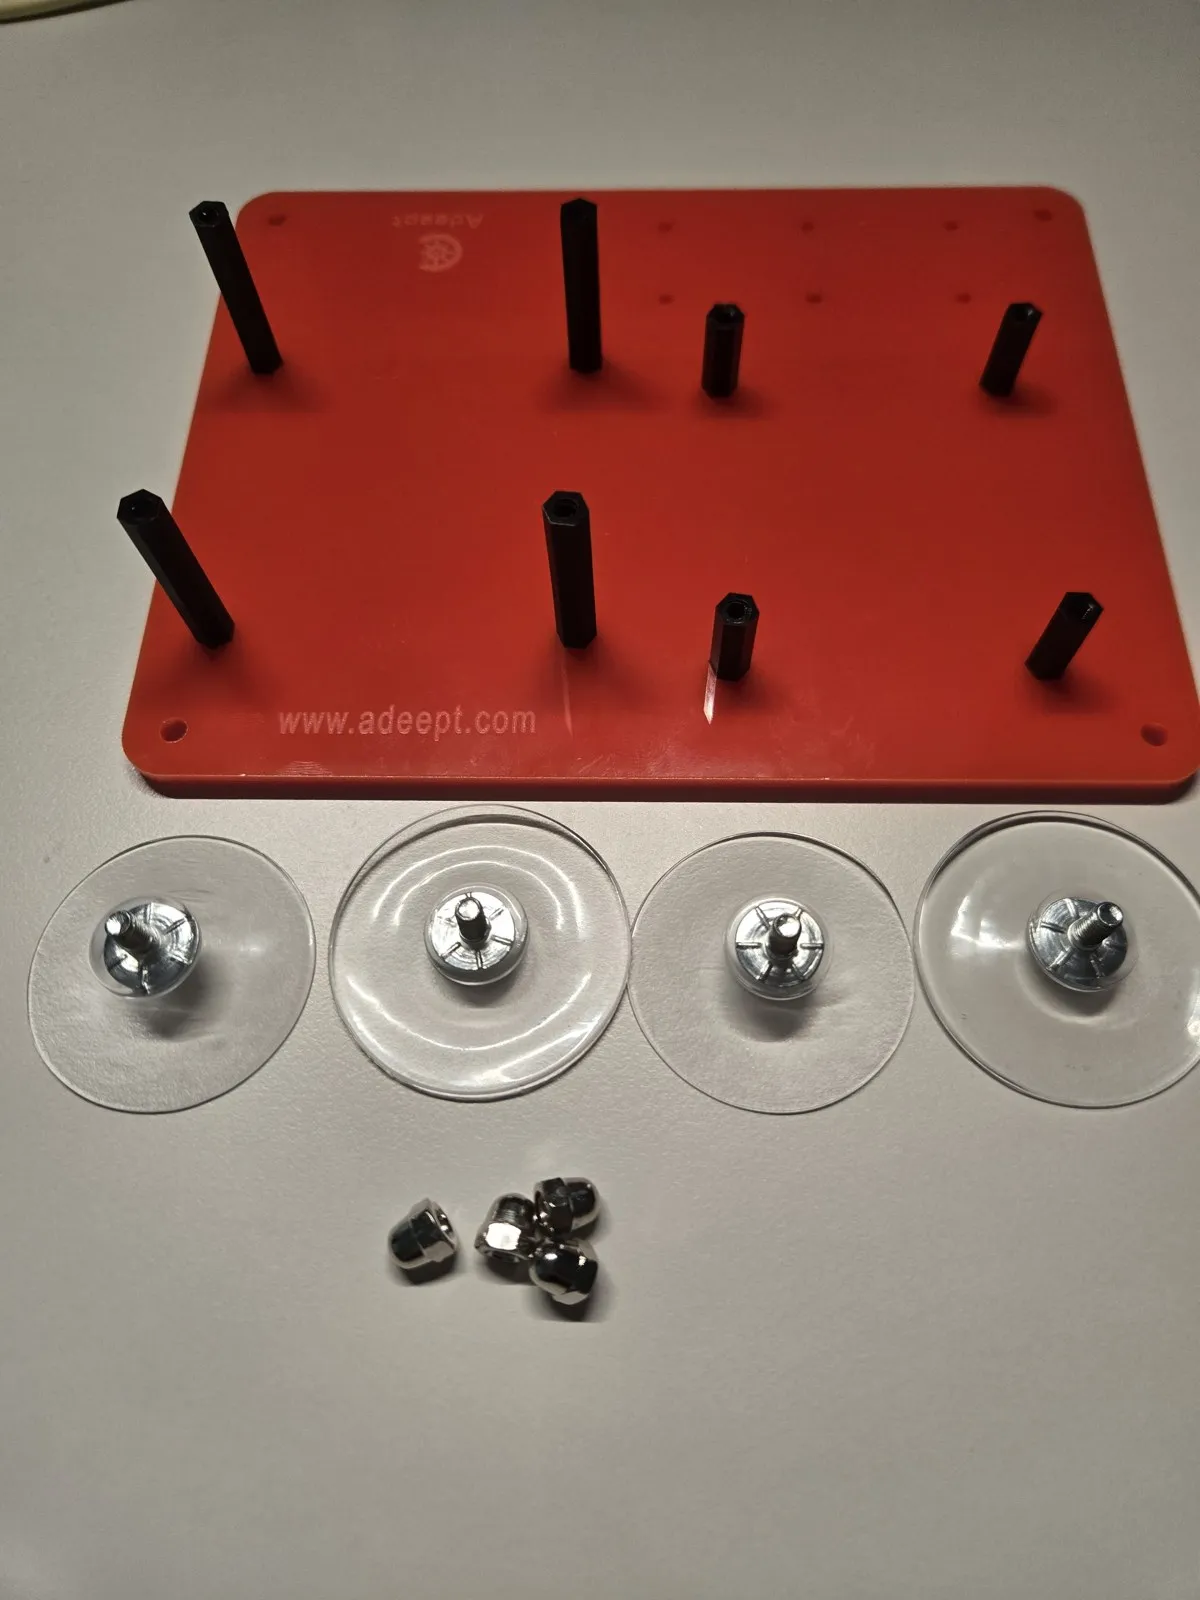
조립 전 부품 확인 (2025 로봇팔 실습 조립 교본 사진)
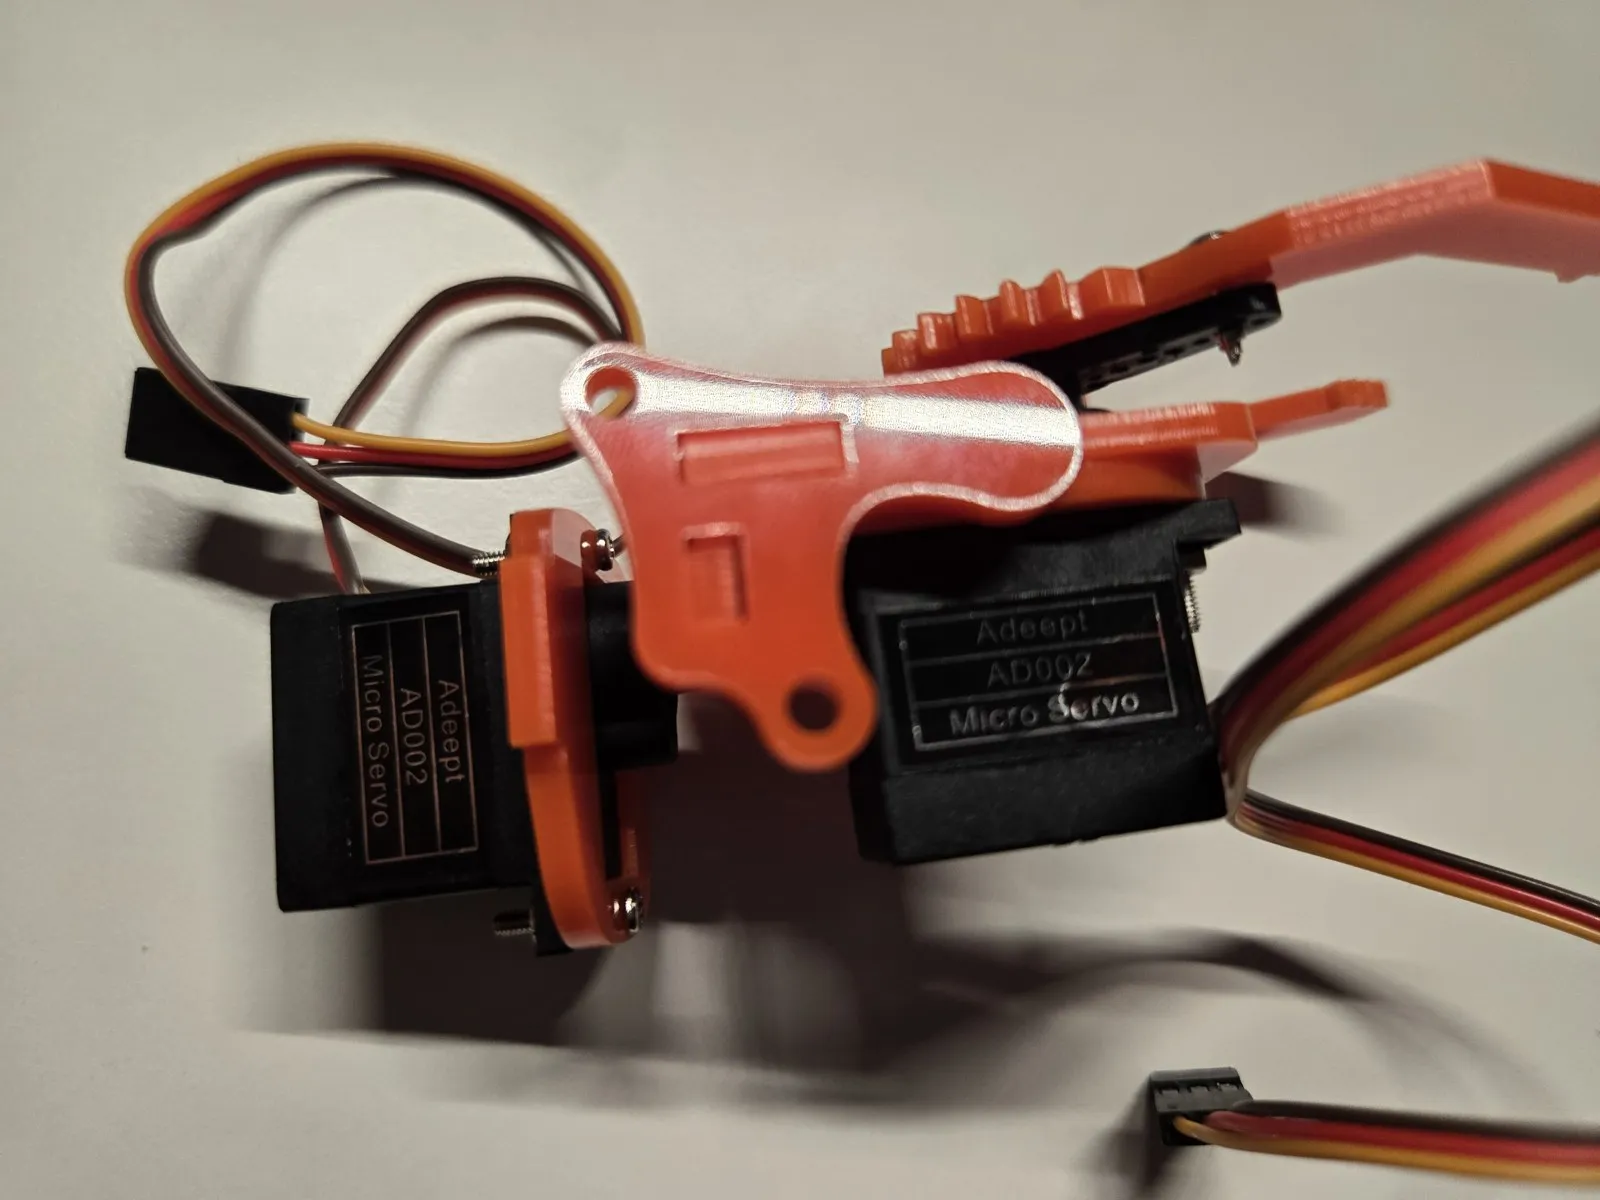
서보모터와 그리퍼 결합
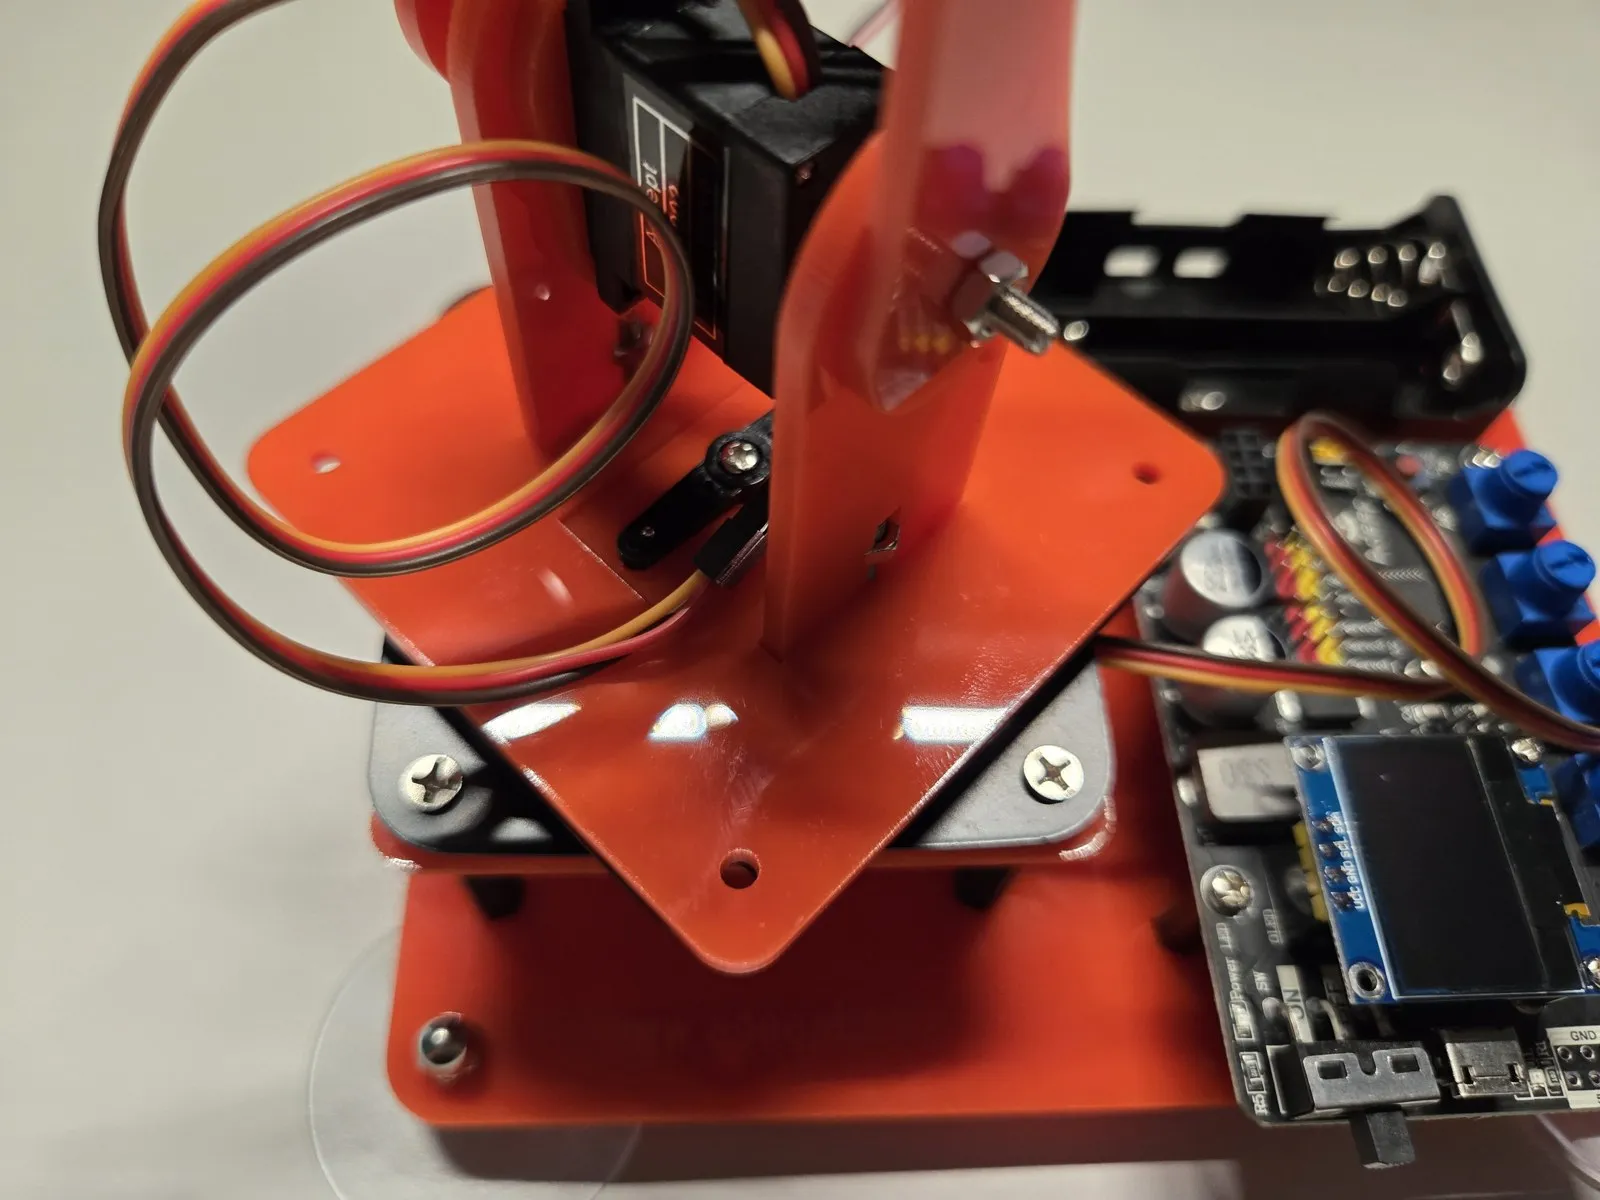
베이스와 관절 조립 단계
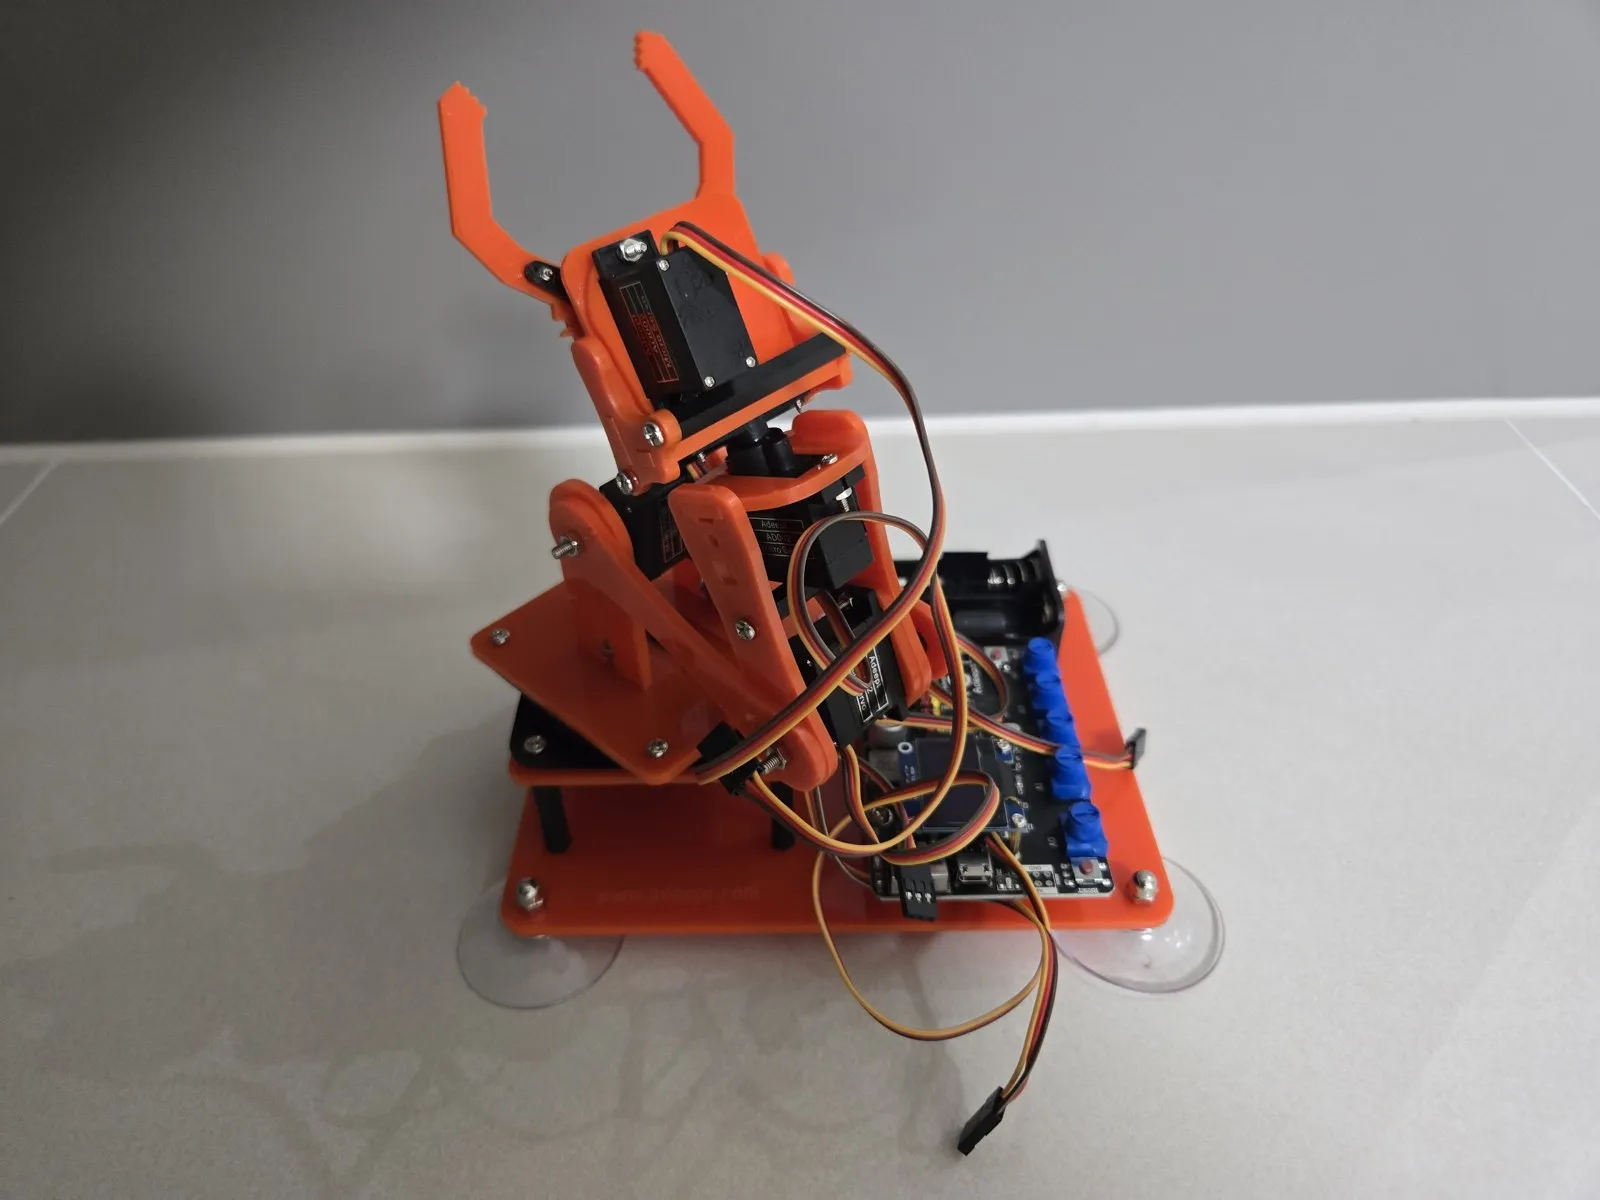
조립을 마친 5축 로봇팔
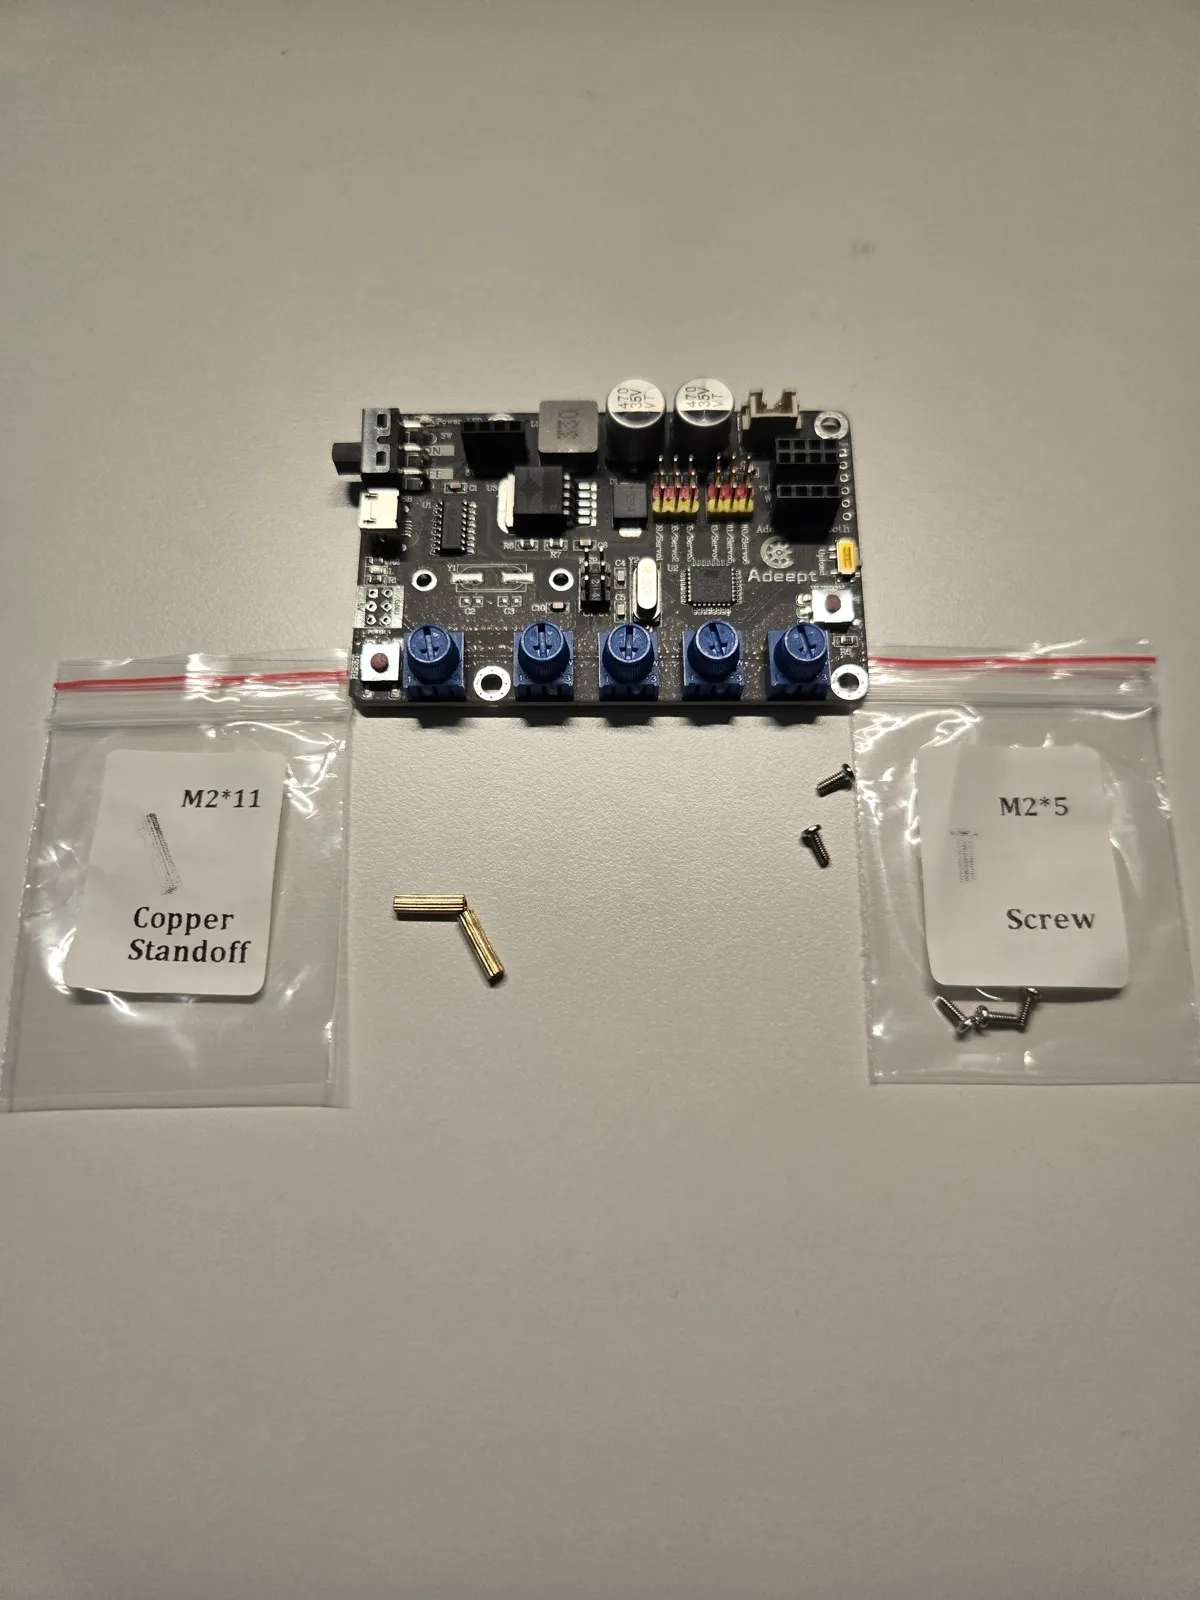
서보 드라이브 보드 (가변저항 5개 포함)
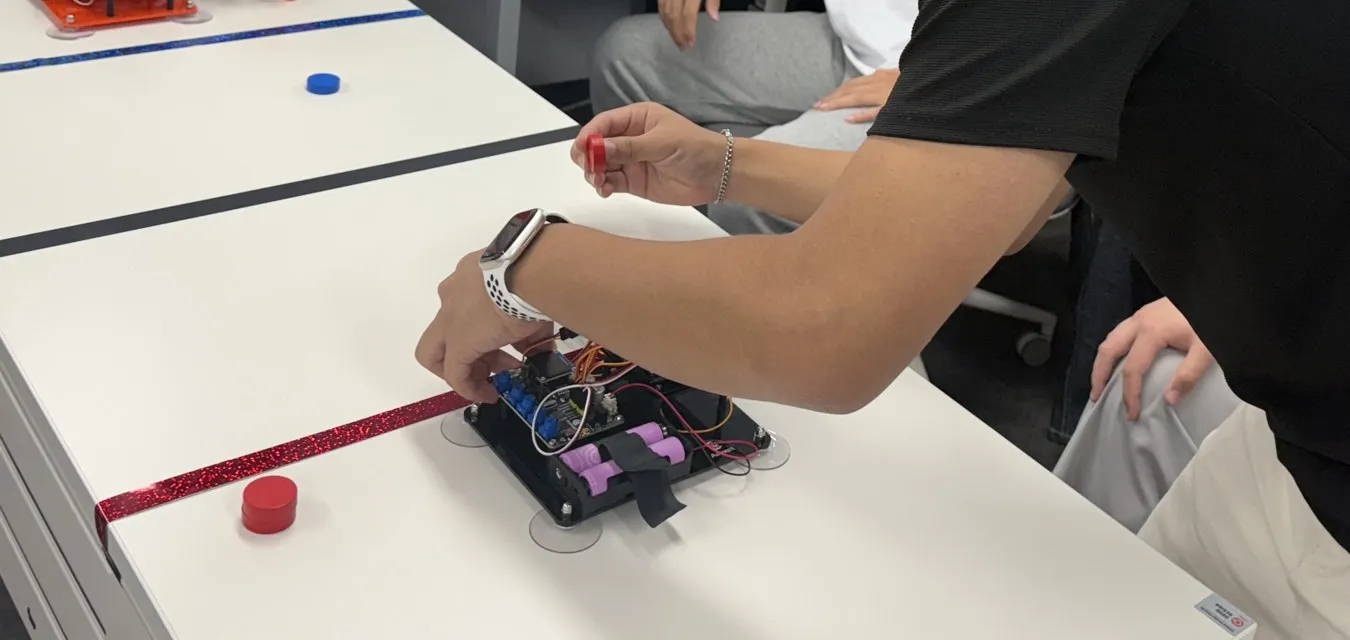
로봇 스트라이크 경기 레인 (2025 고교 실습)
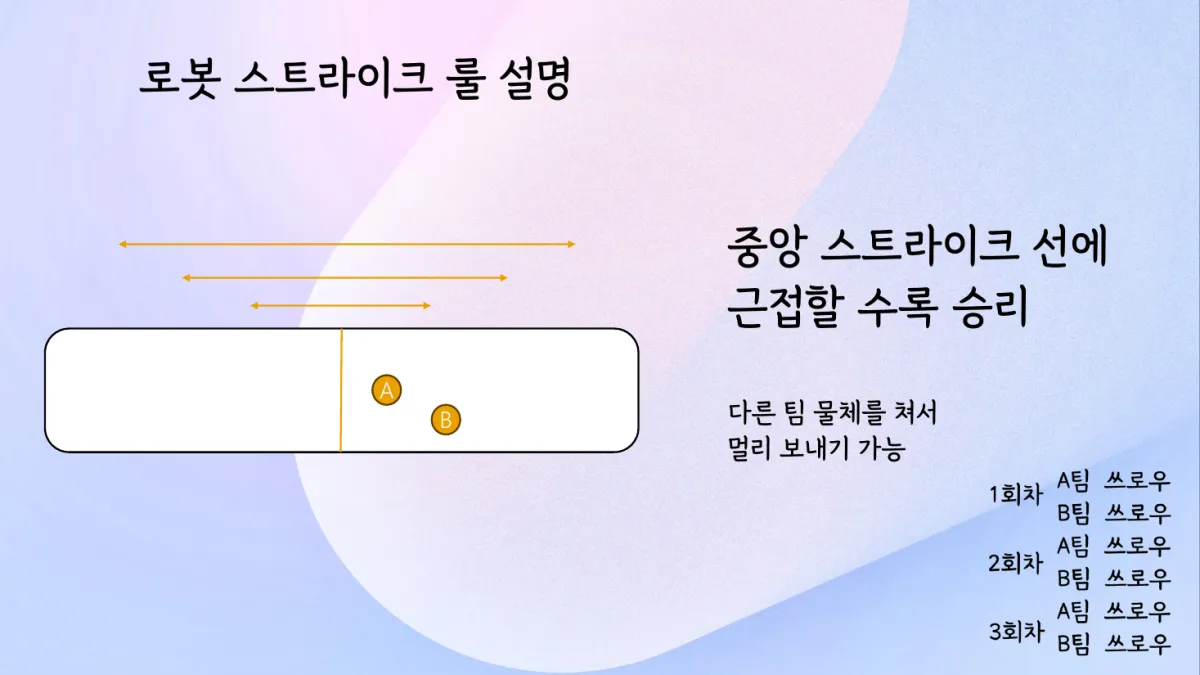
로봇 스트라이크 규칙 설명
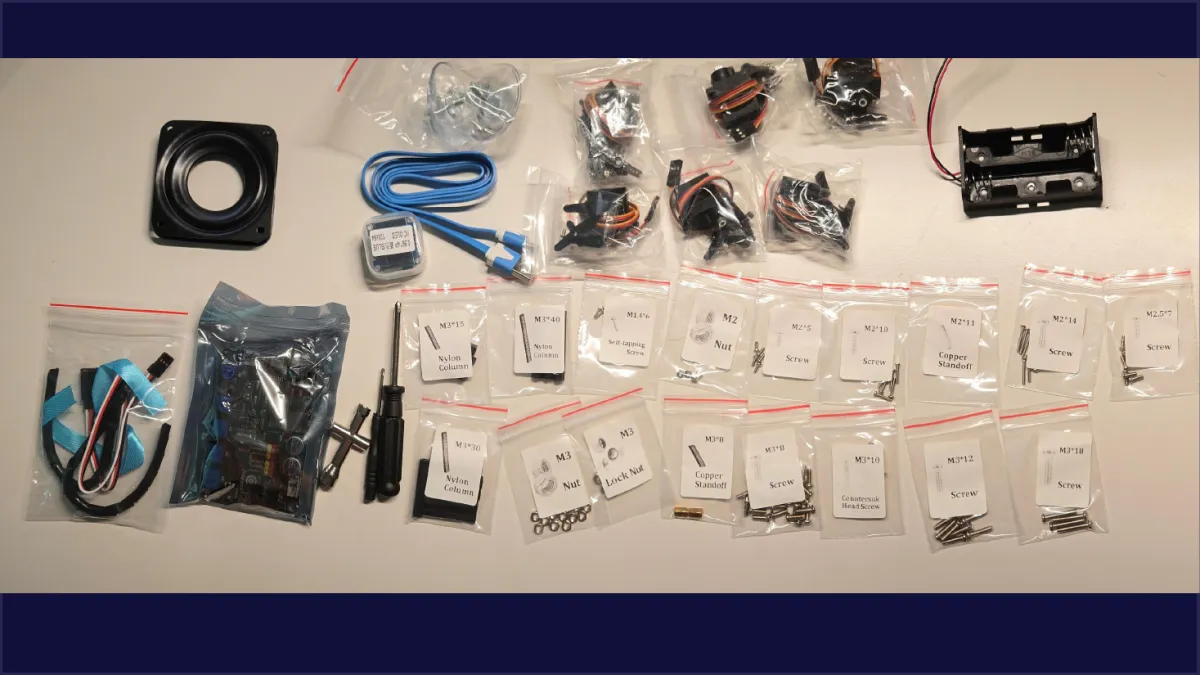
키트 구성품 전체
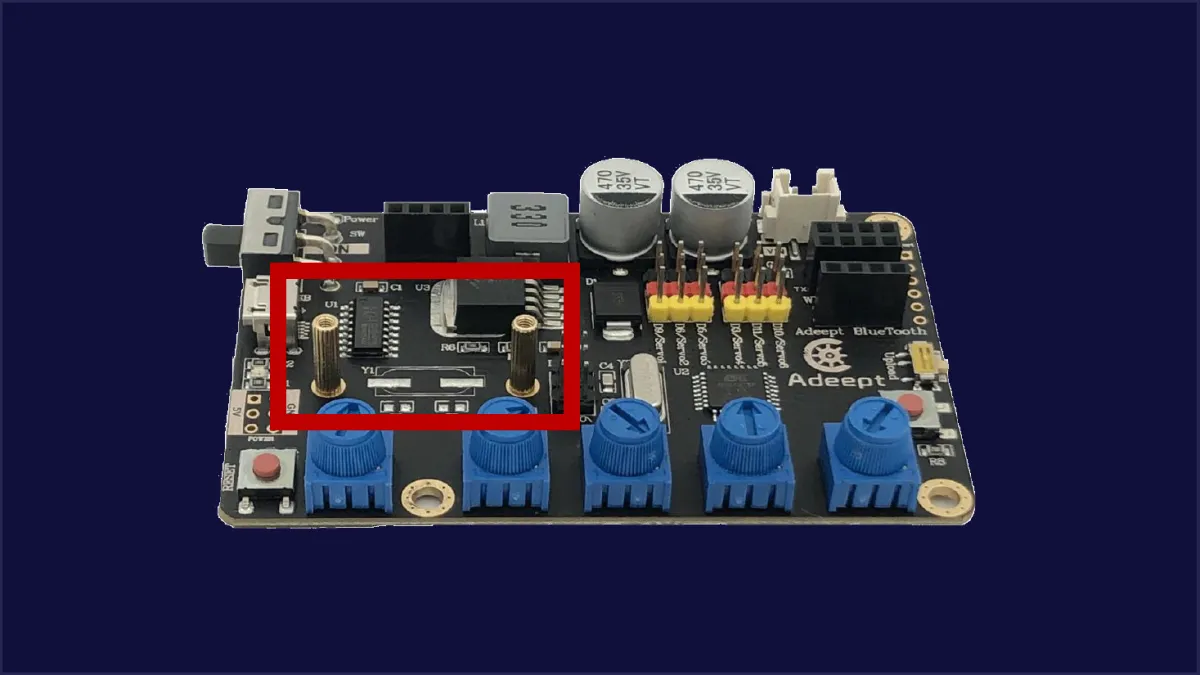
드라이브 보드 단자 확인
사진 3장 더 보기 +접기 -
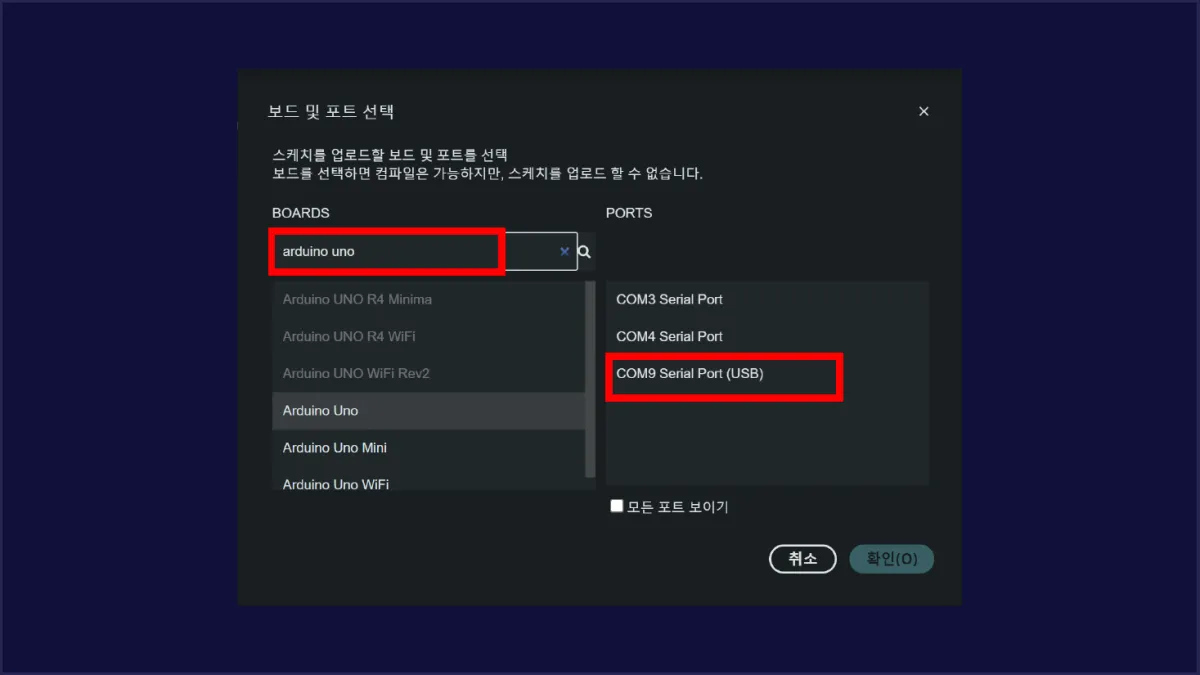
Arduino IDE 보드, 포트 선택
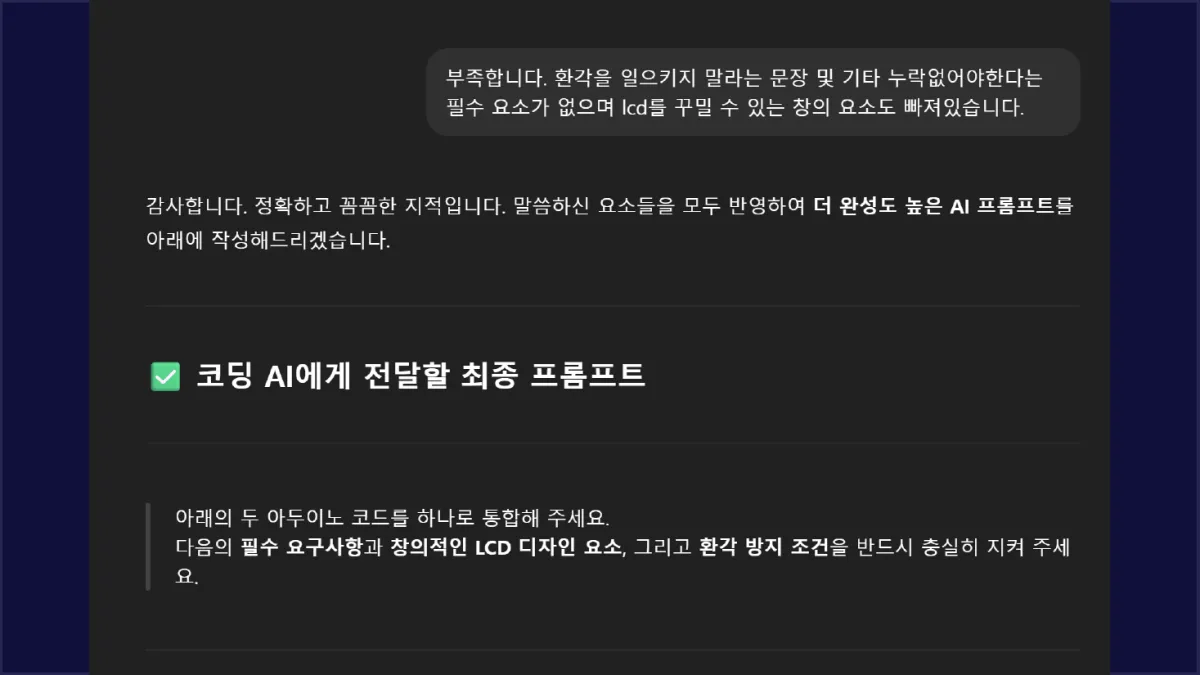
AI 코드 통합 실습: 최종 프롬프트
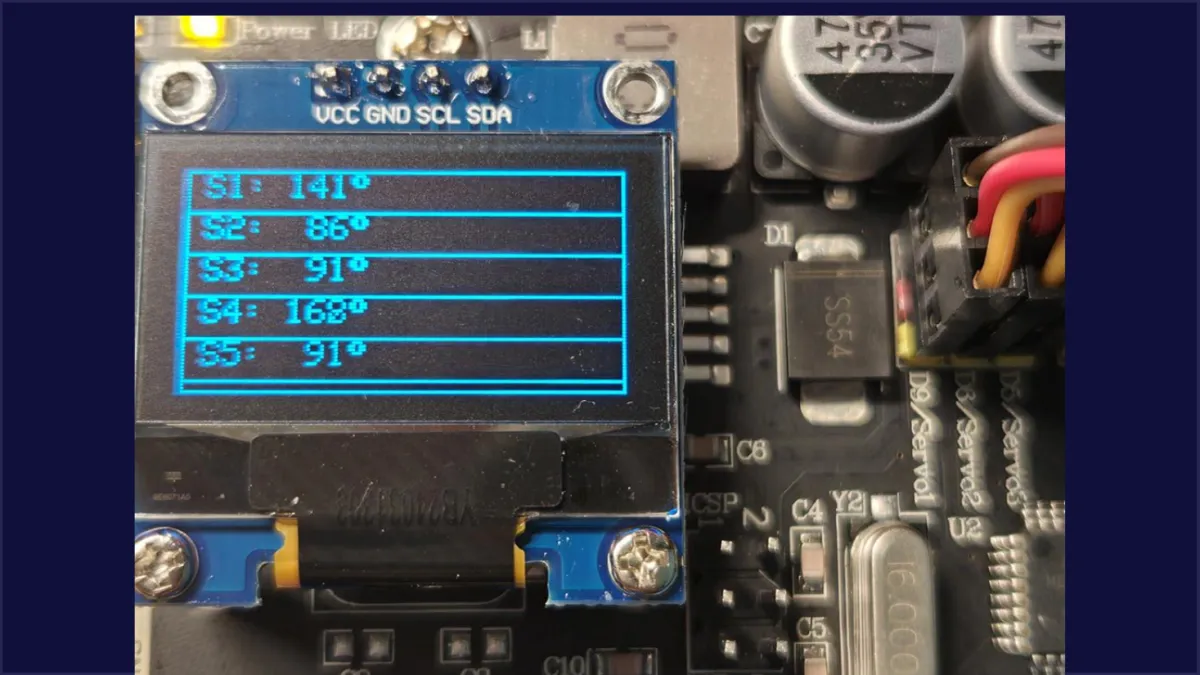
AI로 합친 코드의 OLED 각도 표시 결과
현장 수업에 쓴 교안·교구 설명서를 같은 양식으로 다시 편성했습니다. 운영 실적이 없는 과정은 다른 대상 교안을 바탕으로 새로 설계했으며 과정 안내에 ‘제안 과정’으로 표시합니다.