
수업 자료
홈›교육 과정›AI 모빌리티 공학 캠프›수업 자료
수업 자료 · 대학생 과정
AI 모빌리티 공학 캠프 (대학)
지도안 10차시 · 활동지 9종 · 퀴즈 28문항 · 평가 루브릭 6항목 · 제공 코드 6종
전체 자료
인쇄 화면에서 ‘PDF로 저장’을 고르면 파일로 받을 수 있습니다.
차시별 지도안
| 차시 | 학습 주제 · 목표 | 시간 | 지도안 |
|---|---|---|---|
| 1일차 ① | 피지컬 AI와 캡스톤 과제로봇팔과 자율주행 차량을 인지, 판단, 제어의 구조로 분석한다. | 240분 | 보기 |
| 1일차 ② | 개발 환경과 AI 코딩 도구Python, VS Code, OpenCV 실행 환경을 세팅하고 버전을 기록한다. | 240분 | 보기 |
| 2일차 ① | 로봇팔 제어5축 로봇팔의 관절, 그리퍼, 작업 범위를 확인하고 안전 정지 절차를 익힌다. | 240분 | 보기 |
| 2일차 ② | 좌표와 역기구학2링크 평면 팔의 정기구학 식을 세워 각도에서 손끝 좌표를 구한다. | 240분 | 보기 |
| 3일차 ① | 비전 AI고정 카메라의 ROI를 정하고 제공 YOLO 모델로 부품 3종을 검출한다. | 240분 | 보기 |
| 3일차 ② | 자율주행 시뮬레이터웹 3D 시뮬레이터에서 ROI로 차선 중심 오차를 구한다. | 240분 | 보기 |
| 4일차 ① | 실차 주행카메라, 보드, 모터 드라이버의 전원과 신호를 배선하고 점검표로 확인한다. | 240분 | 보기 |
| 4일차 ② | 통합: 미니 물류 셀차량과 로봇팔 사이에 주고받을 신호와 순서(인터페이스)를 문서로 정한다. | 240분 | 보기 |
| 5일차 ① | 테스트와 개선고정 조건에서 반복 시험해 성공률과 사이클 시간을 기록한다. | 240분 | 보기 |
| 5일차 ② | 발표회통합 셀을 공개 시연하고 정해진 규칙으로 평가받는다. | 240분 | 보기 |
학생 활동지
| 1일차 ① | 1. 캡스톤 과제 기획서가상 의뢰서를 읽고 문제, 목표 수치, 평가 기준, 역할을 정할 수 있다. | 보기 |
| 1일차 ② | 2. 개발 환경과 AI 코딩 검증 규칙표실행 환경을 기록하고 AI 생성 코드를 장비에 올리기 전 검증 절차를 정할 수 있다. | 보기 |
| 2일차 | 3. 관절 각도와 작업 공간 기록지관절별 가동 범위와 역기구학 계산을 실측과 비교할 수 있다. | 보기 |
| 3일차 ① | 4. 화면 좌표를 작업대 좌표로 바꾸는 보정 기록표보정판 기준점으로 화면 좌표(px)를 작업대 좌표(mm)로 바꾸고 오차를 확인할 수 있다. | 보기 |
| 3일차 ① | 5. YOLO 검출 기준 비교표신뢰도 기준과 환경을 바꿔 누락과 오검출을 비교하고 집기 기준을 정할 수 있다. | 보기 |
| 3일차 ②, 4일차 ① | 6. PID 계수 다듬기 기록표계수를 하나씩 바꿔 차선 오차와 흔들림을 비교하고 실차로 옮길 수 있다. | 보기 |
| 4일차 ② | 7. 통합 인터페이스(메시지) 정의서차량과 로봇팔이 주고받는 신호를 정해 따로 개발해도 맞물리게 할 수 있다. | 보기 |
| 5일차 ① | 8. 성공률과 개선 전후 시험표같은 조건 반복 시험으로 성공률과 개선 효과를 기록할 수 있다. | 보기 |
| 5일차 ② | 9. 발표 구성지와 개인 기여 1쪽5분 발표와 개인 포트폴리오를 시험 기록 근거로 정리할 수 있다. | 보기 |
시험 · 제공 코드
| 3일차 ② | PID 클래스 (출력 제한과 적분 고정)Python · 카메라 자율주행 실습 코드 control.py 발췌 | 보기 |
| 3일차 ②, 4일차 ① | 상태 판단: 센서 정지, 양보, 재출발Python · control.py의 Controller.step 발췌. 충전과 열 관리 부분은 생략 | 보기 |
| 3일차 ② | ROI 차선 중심 오차Python (OpenCV) · perception.py의 LaneDetector.predict 발췌 | 보기 |
| 2일차 ① | 가변저항으로 관절 각도 제어Arduino C++ · 로봇팔 키트 예제 Potentiometer_control.ino 발췌. 2025 로봇팔 수업 배포 코드 | 보기 |
| 4일차 ② | 집기와 분류 상태 기계Python · 대기, 집기, 이동, 복귀 상태와 실패 시 재시도, 정지를 담은 코드 골격입니다. arm, camera 객체는 팀 장비에 맞춰 구현 | 보기 |
| 3일차 ① | 화면 좌표를 작업대 좌표로 보정Python (OpenCV) · 기준점 4쌍으로 원근 변환 행렬을 구해 픽셀 중심을 mm로 바꾼다(활동지 4와 함께 사용) | 보기 |
함께 쓰는 온라인 실습 교재
- 로봇팔 실습 교재: 서보모터와 PWM
- 로봇팔 실습 교재: AI 코딩 도구 쓰기
- 로봇팔 실습 교재: 반복 자동화 코드
- 로봇팔 실습 교재: 동작 순서와 토너먼트
- 자율주행 실습 교재: 보고, 판단하고, 움직인다
- 자율주행 실습 교재: 카메라가 차선을 찾는 법
- 자율주행 실습 교재: YOLO로 보행자 찾기
- 자율주행 실습 교재: 배송 임무 완주하기
- 디지털트윈 실습 교재: 디지털트윈이란
수업 사진 · 교구
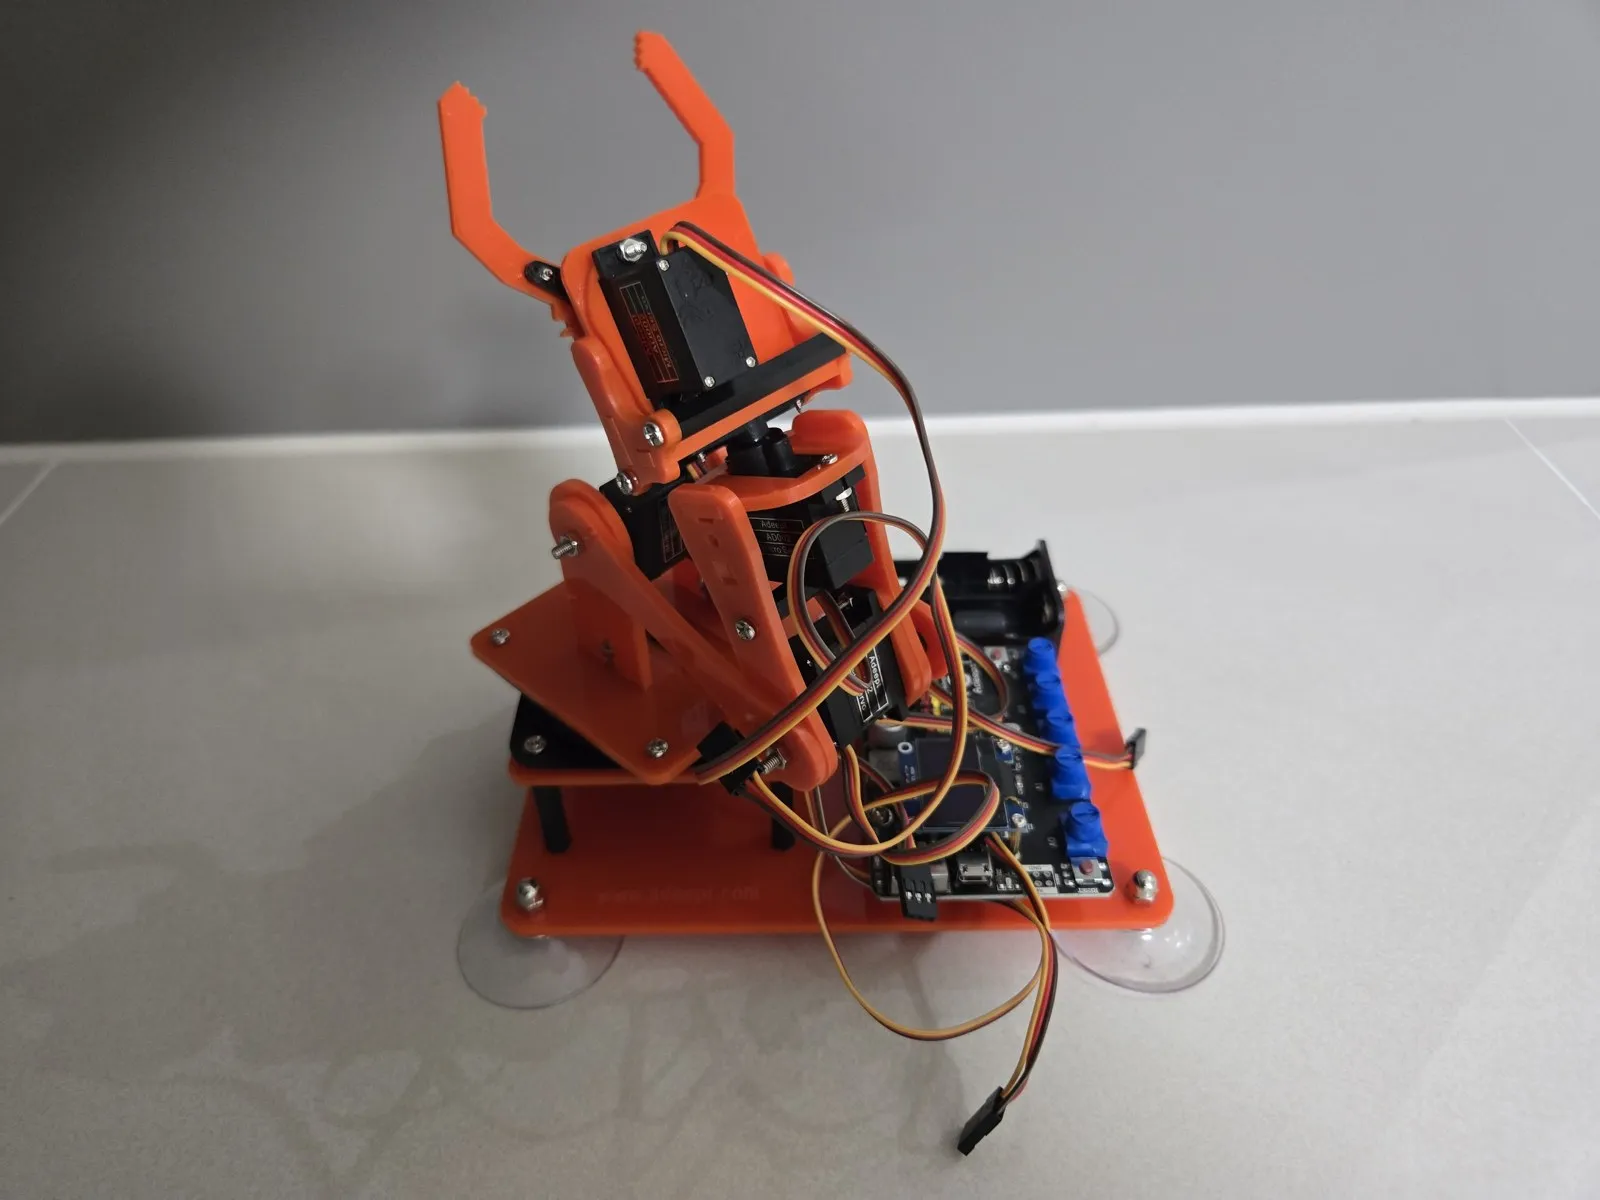
5축 로봇팔 (2025 실습 장비)
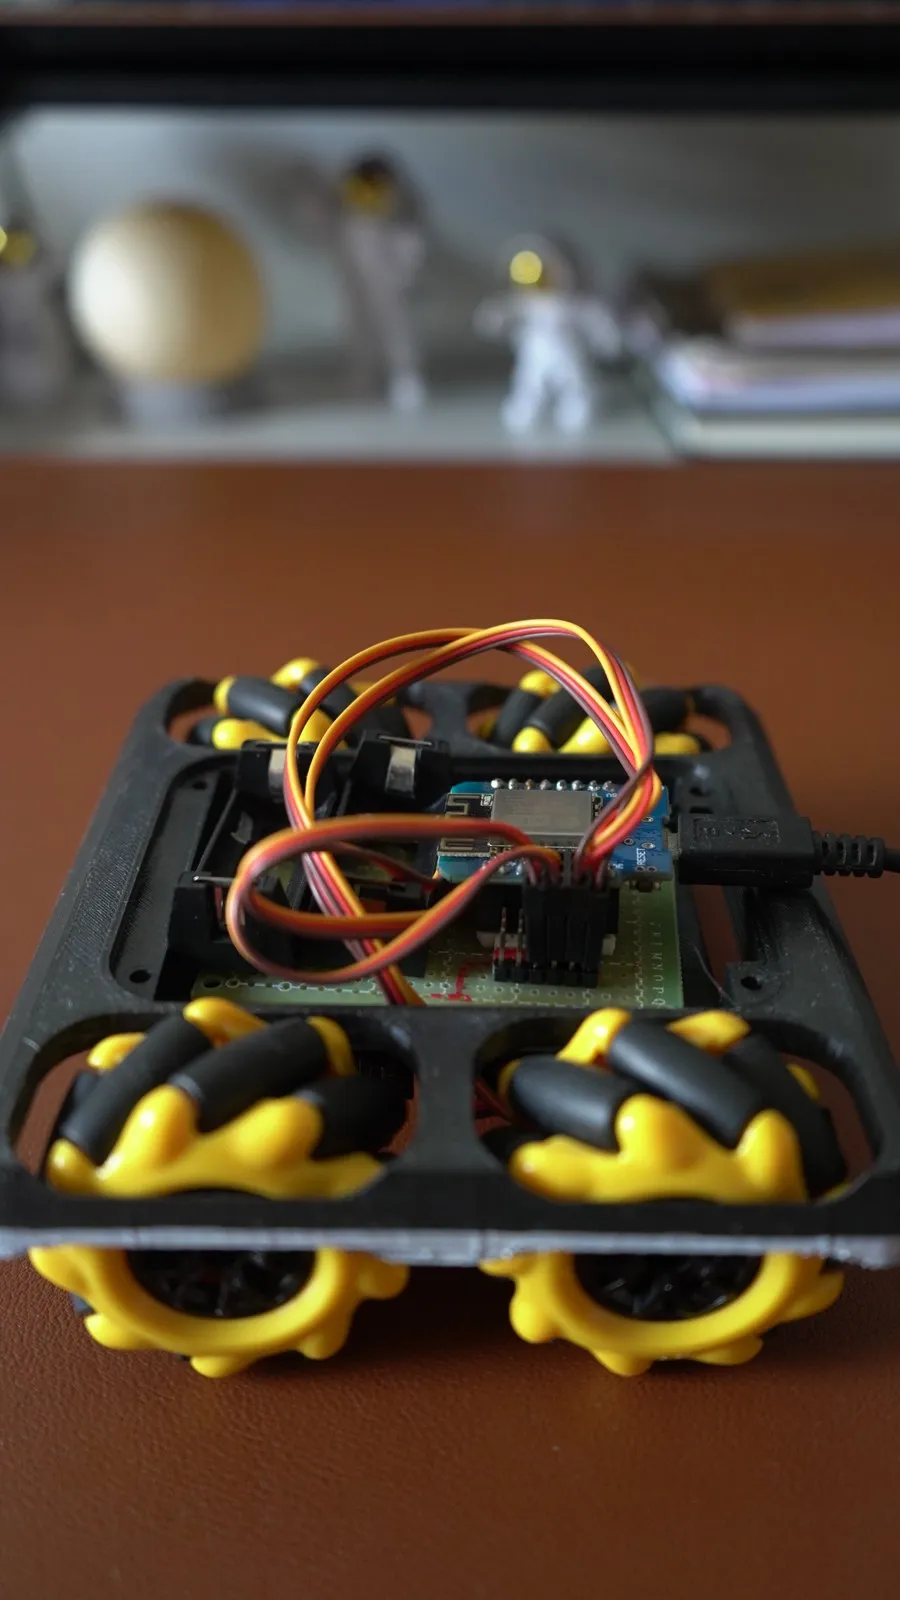
메카넘휠 운송로봇 교구 (자체 제작)
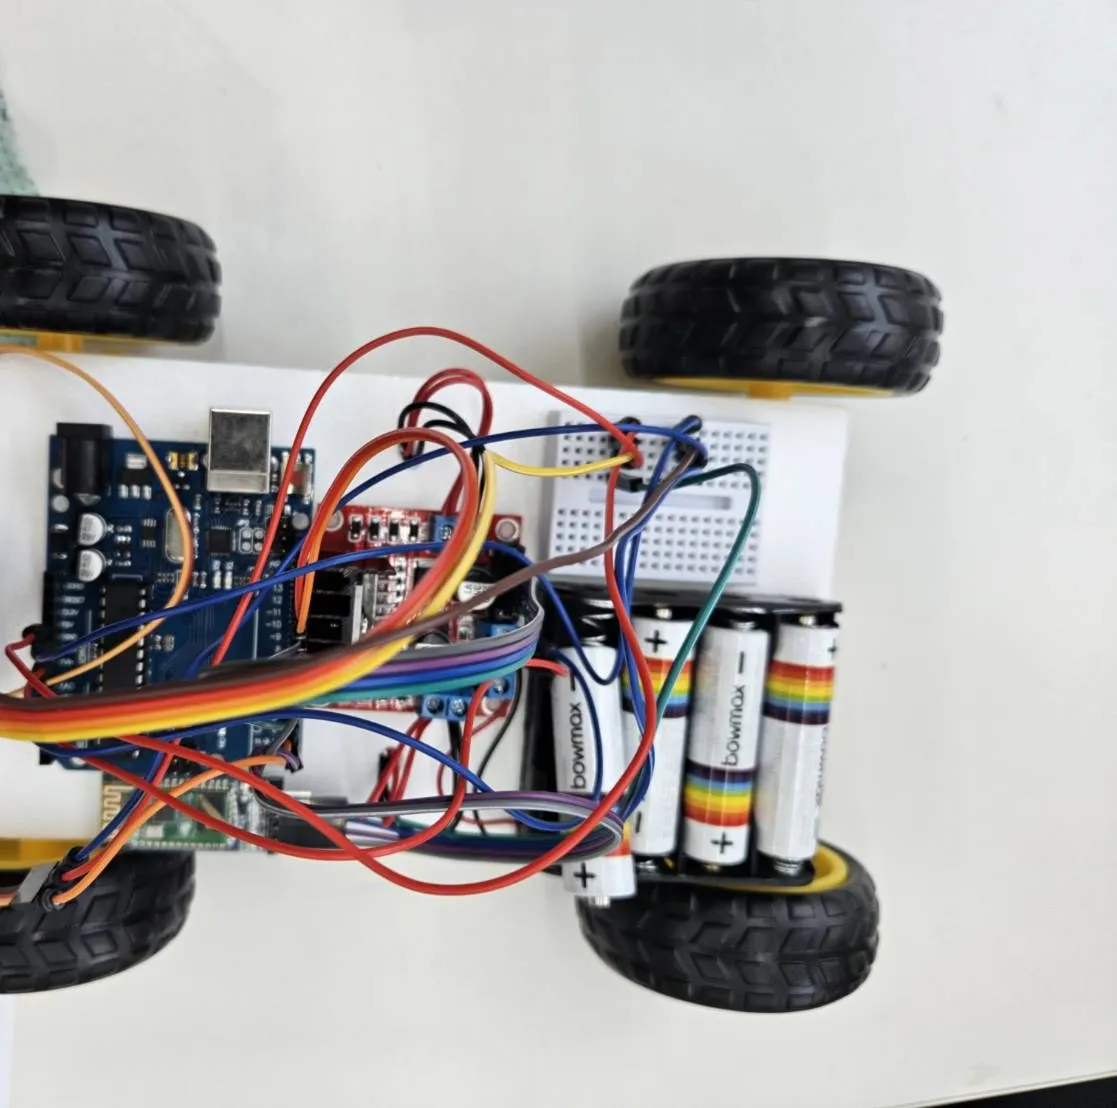
아두이노 로봇카 배선 예시
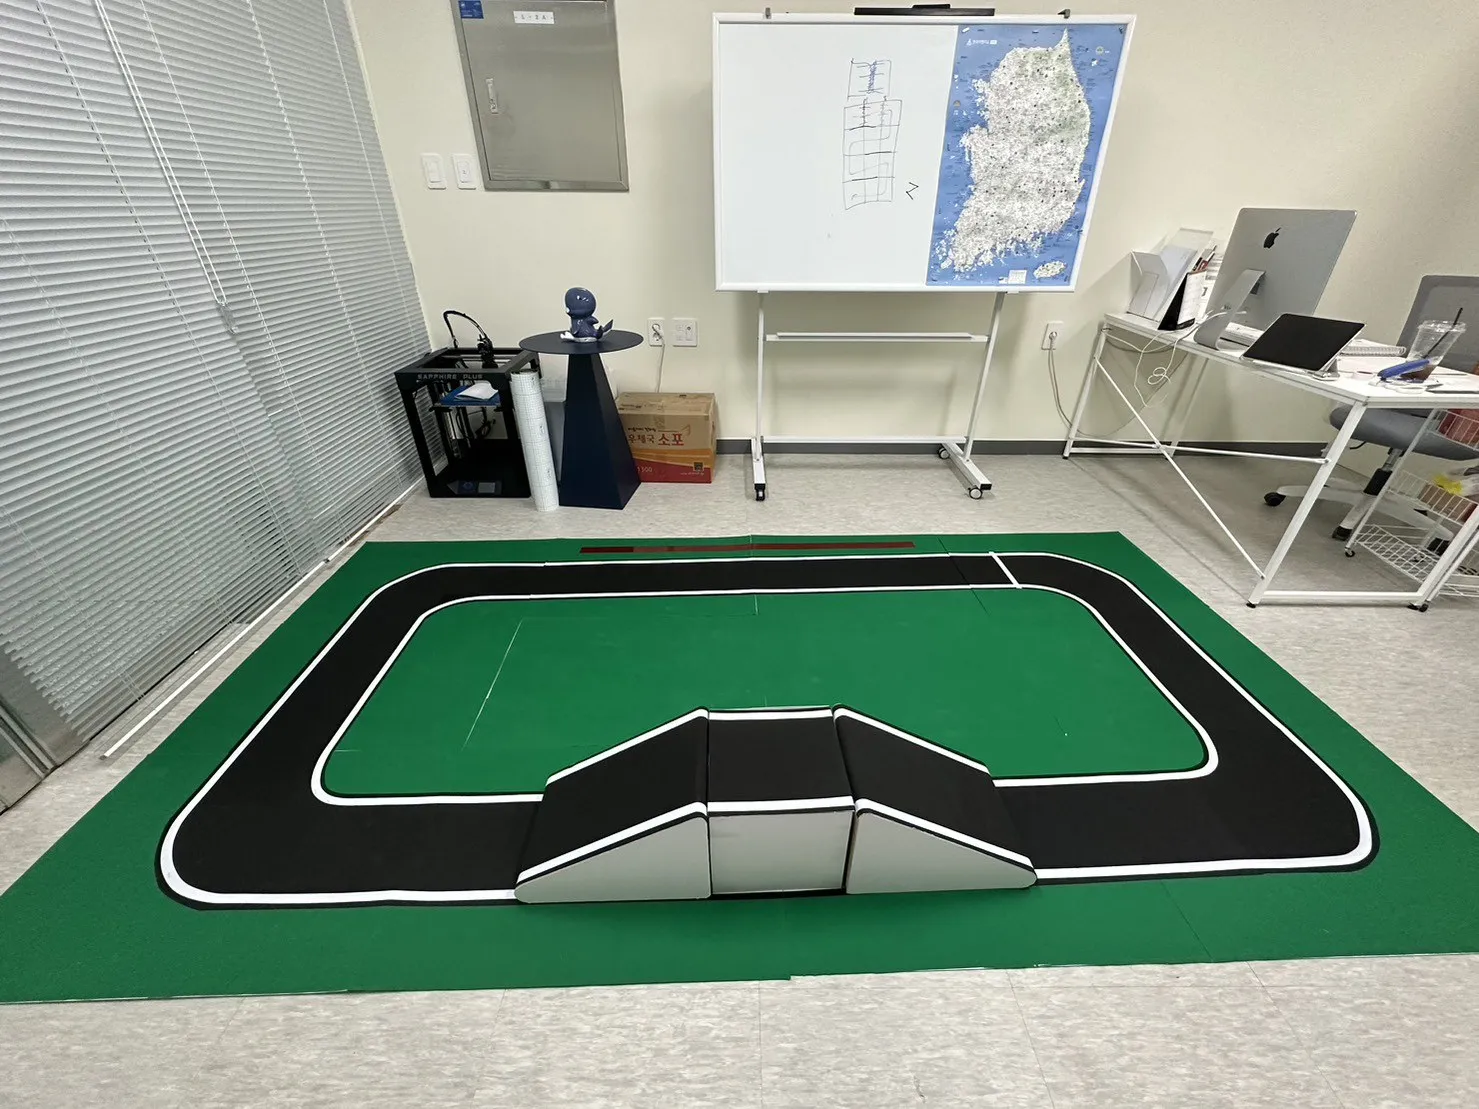
주행 트랙 매트 (자체 제작)
현장 수업에 쓴 교안·교구 설명서를 같은 양식으로 다시 편성했습니다. 운영 실적이 없는 과정은 다른 대상 교안을 바탕으로 새로 설계했으며 과정 안내에 ‘제안 과정’으로 표시합니다.