
캠프
홈›교육 과정›캠프›AI 자율주행 모빌리티 캠프
캠프
AI 자율주행 모빌리티 캠프
자율주행 교구에 코드를 올리고, 팀이 직접 만든 코스에서 주행 대회를 엽니다.
- 중1
- 중2
- 중3
- 고등
- 대학
대학생난이도 전문
카메라로 차선과 장애물을 인식해 멈추거나 피해 가는 차를 만듭니다.
과정 개요
먼저 웹 3D 자율주행 시뮬레이터에서 관심영역(ROI)을 잡아 차선을 찾고 PID 제어로 주행합니다. 같은 코드를 카메라를 단 실제 차량으로 옮긴 다음, 객체 인식 모델(YOLO)로 보행자와 표지판, 장애물을 찾아 정지와 회피 조건을 만듭니다. 마지막 순서는 캠퍼스 배송 과제 경진대회입니다.
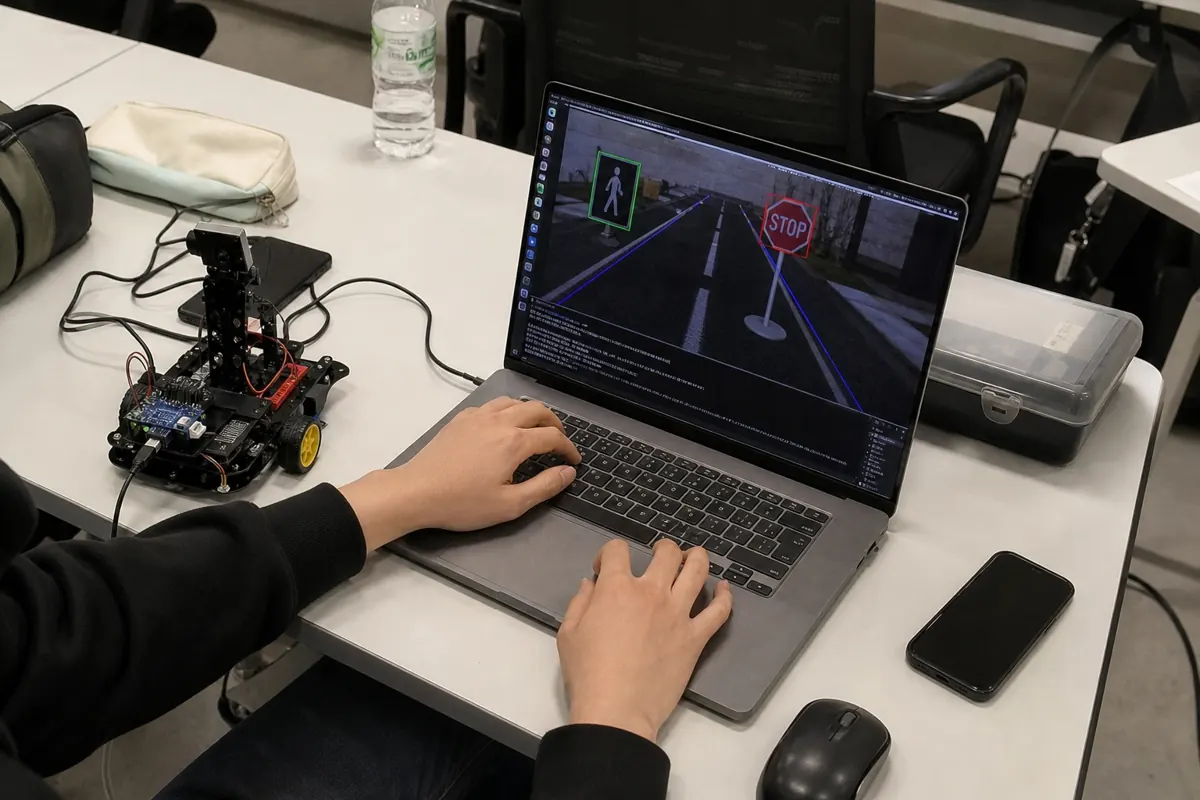
다른 학년과 다른 점고등 과정과 달리 센서 대신 카메라 영상을 입력으로 씁니다. 영상 처리, 객체 인식 AI, PID 제어를 함께 다루고, 시뮬레이터에서 확인한 코드를 실제 차량에서 다시 검증합니다.
| 총 수업 시간 | 16시간 (16차시, 1차시 60분) |
|---|---|
| 운영 방식 | 2일 × 8시간 (3~4인 1팀) |
| 교구와 도구 | 카메라 자율주행 차량(팀당 1대), 노트북(기관 보유) |
| 사용 프로그램 | 웹 3D 자율주행 시뮬레이터(자체 개발), Python, OpenCV, YOLO, PID, 카메라 자율주행 차량 |
| 결과물 | 차선 인식과 객체 인식 주행 코드, 성공률 기록, 경진대회 발표 자료 |
학습 목표
- 1카메라 영상에서 관심영역과 차선을 검출한다.
- 2PID 제어로 차선 중앙을 따라 주행한다.
- 3객체 인식 결과로 정지와 회피 판단을 구현하고 성공률로 평가한다.
차시별 수업 내용
| 차시 | 내용 | 시간 |
|---|---|---|
| 1일차 | 피지컬 AI와 자율주행 구조인식, 판단, 제어로 이어지는 구조와 카메라 기반 자율주행 사례를 정리하고 팀 과제를 정합니다.1시간 | |
| 1일차 | 시뮬레이터에서 차선 인식웹 3D 시뮬레이터에서 관심영역을 잡고, 색과 경계선을 이용해 차선을 찾습니다.3시간 | |
| 1일차 | PID 주행차선 중심에서 벗어난 오차를 기준으로 P, I, D 계수를 조정하고 주행 궤적을 비교합니다.2시간 | |
| 1일차 | 객체 인식 AIYOLO로 보행자와 표지판을 검출하고, 신뢰도와 거리를 기준으로 정지 조건을 만듭니다.2시간 | |
| 2일차 | 실제 차량 배선과 영상 입력카메라, 보드, 모터 드라이버를 배선하고 시뮬레이터에서 만든 코드를 실제 차량으로 옮깁니다.3시간 | |
| 2일차 | 장애물 회피와 성공률 측정장애물 앞에서 멈췄다가 다시 출발하거나 피해 가는 기능을 만들고, 10회 주행해 성공률을 기록합니다.3시간 | |
| 2일차 | 배송 과제 경진대회와 발표출발지에서 목적지까지 물건을 옮기는 배송 경진대회를 엽니다. 기능, 창의성, 협업, 발표를 기준으로 평가합니다.2시간 |
학년별 비교
| 대상 | 핵심 활동 | 난이도 | 시간 |
|---|---|---|---|
| 중1 | 블록 코딩으로 선 따라가기블록 코딩으로 자동차가 검은 선을 따라 달리도록 만듭니다. | 입문 | 12시간 |
| 중2 | 센서 두 개로 코스 완주차체를 직접 조립하고, 적외선 센서 두 개의 값으로 조건문을 만들어 코스를 완주합니다. | 기초 | 12시간 |
| 중3 | 비례 제어와 장애물 정지선에서 벗어난 정도에 맞춰 방향을 조절하는 비례 제어를 배우고, 장애물 앞에서 멈추는 기능을 넣습니다. | 중급 | 12시간 |
| 고등 | 스마트폰으로 원격 조종Wi-Fi 보드를 단 자율주행차를 스마트폰으로 조종하고, 버튼으로 수동 주행과 자율 주행을 바꿉니다. | 심화 | 12~16시간 |
| 대학 | 카메라로 장애물 인식카메라로 차선과 장애물을 인식해 멈추거나 피해 가는 차를 만듭니다. | 전문 | 16시간 |
다른 학년 과정을 골라도 됩니다. 반 학생들의 수준에 맞춰 한 학년 아래나 위 내용을 섞어 운영할 수 있으니, 문의할 때 반 분위기를 알려 주세요.
수업 사진
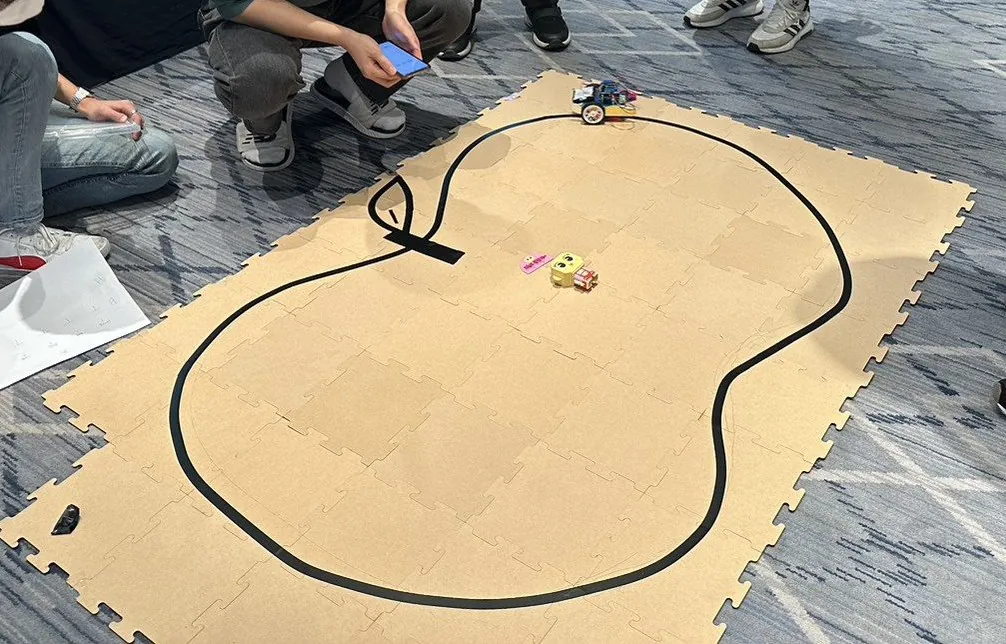
팀별 코스 주행 대회
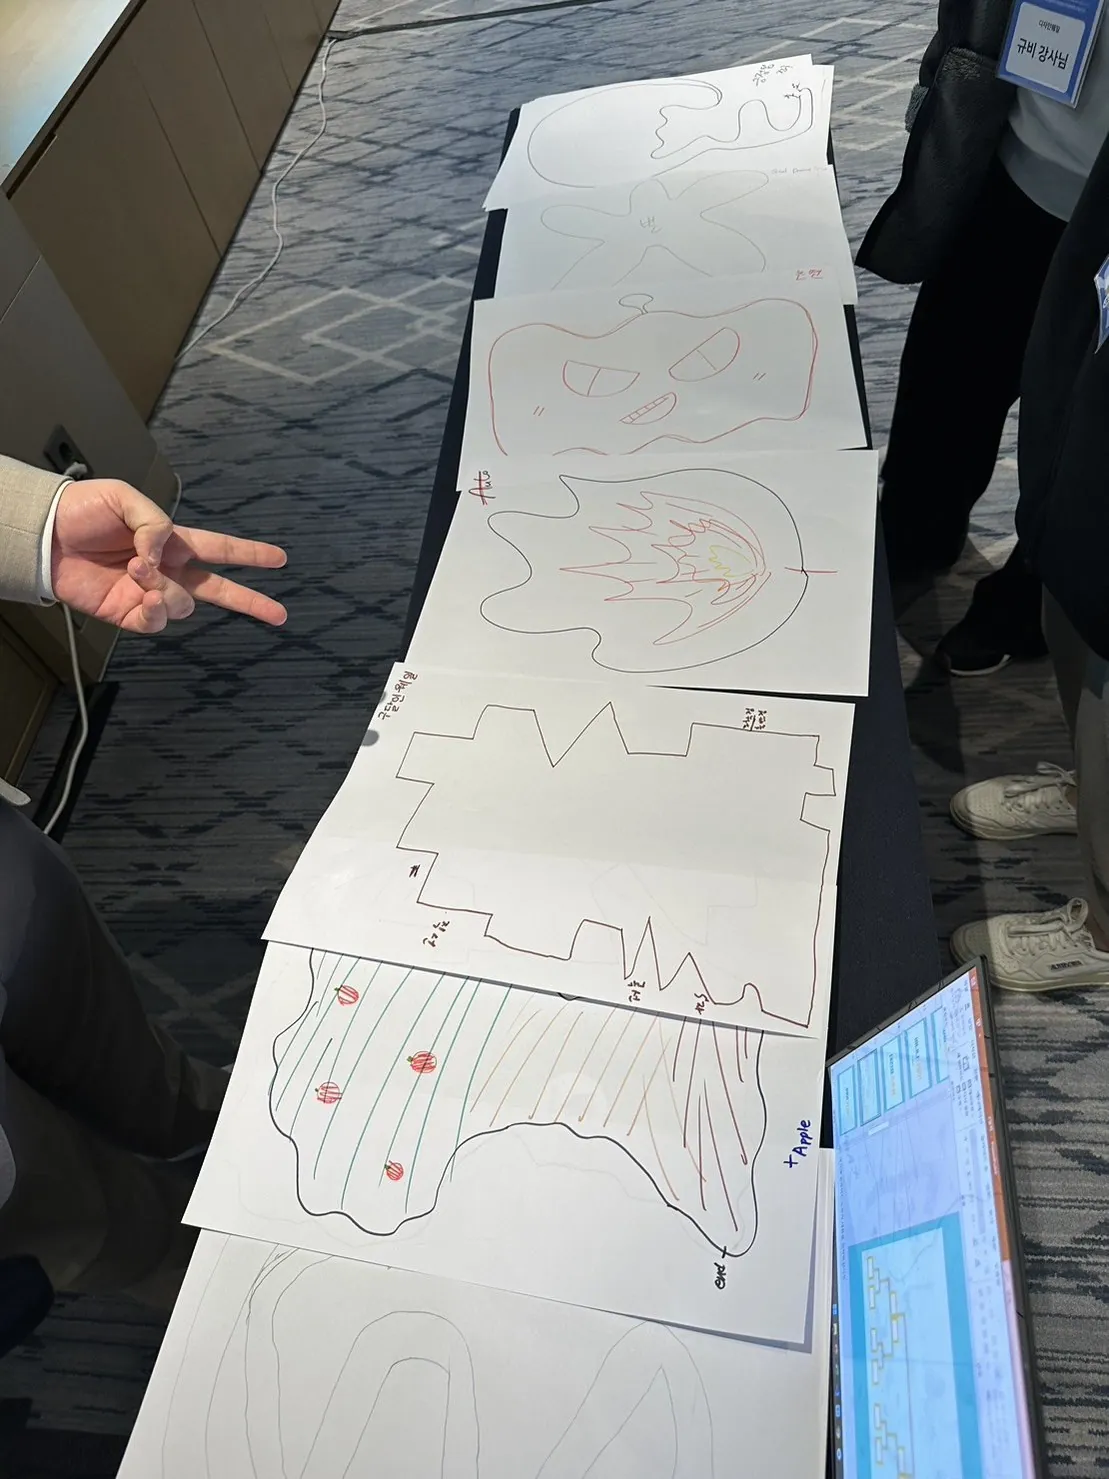
팀별로 그린 코스 도안
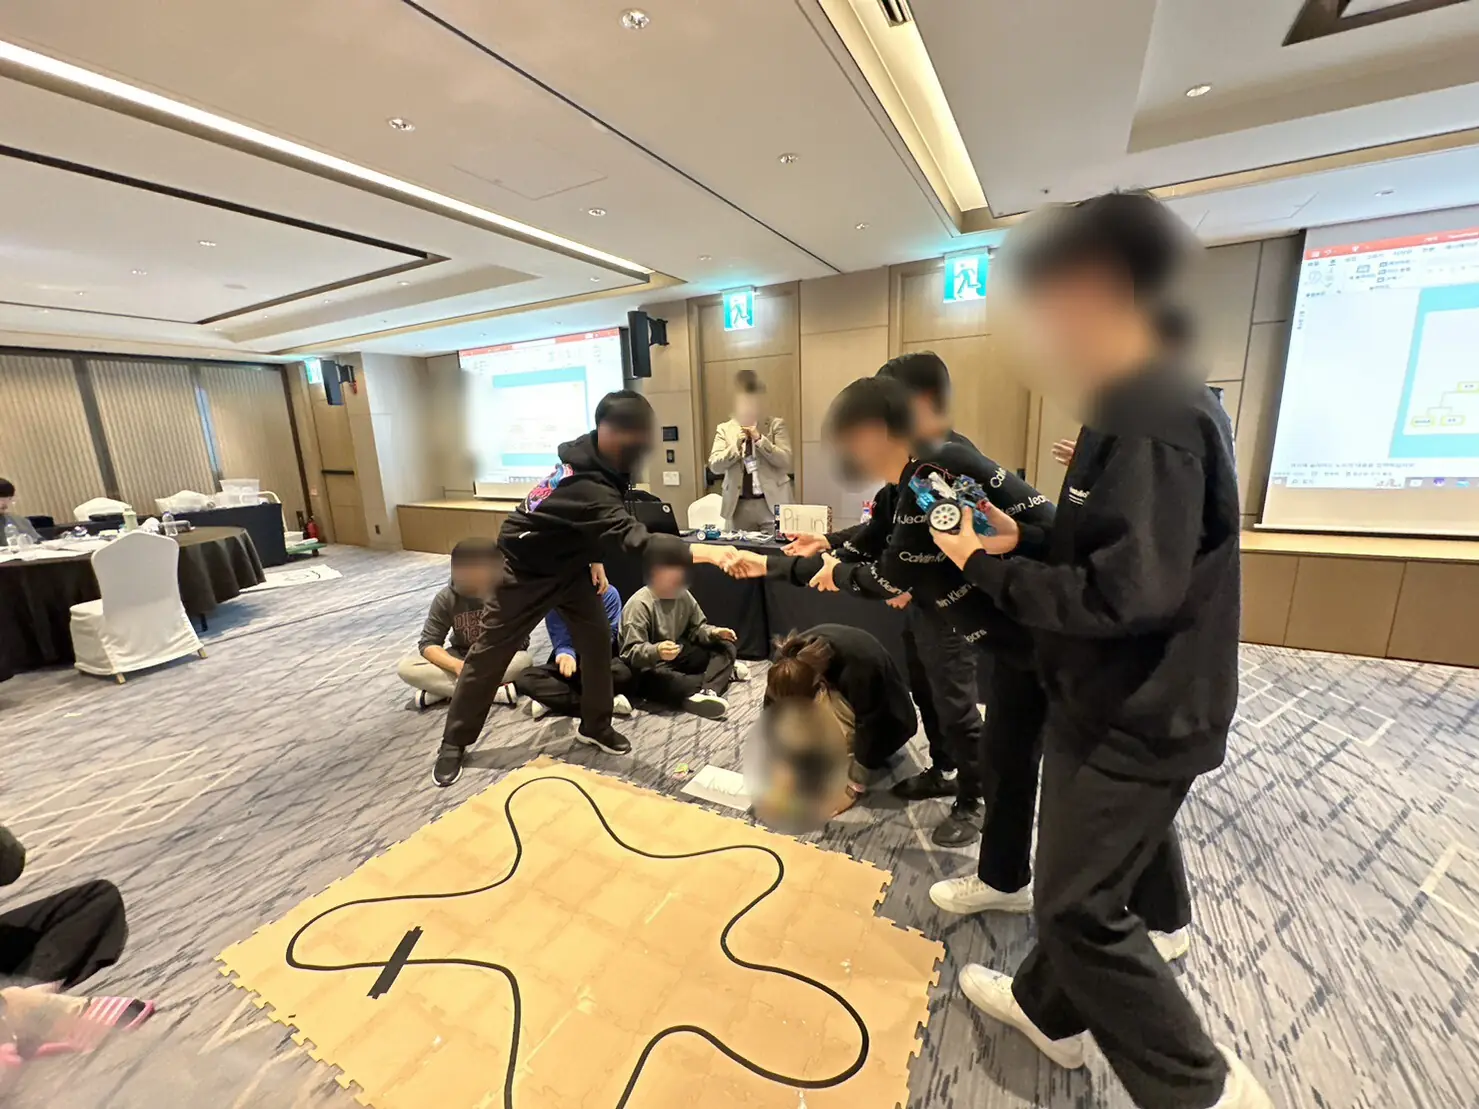
미래 모빌리티 강의
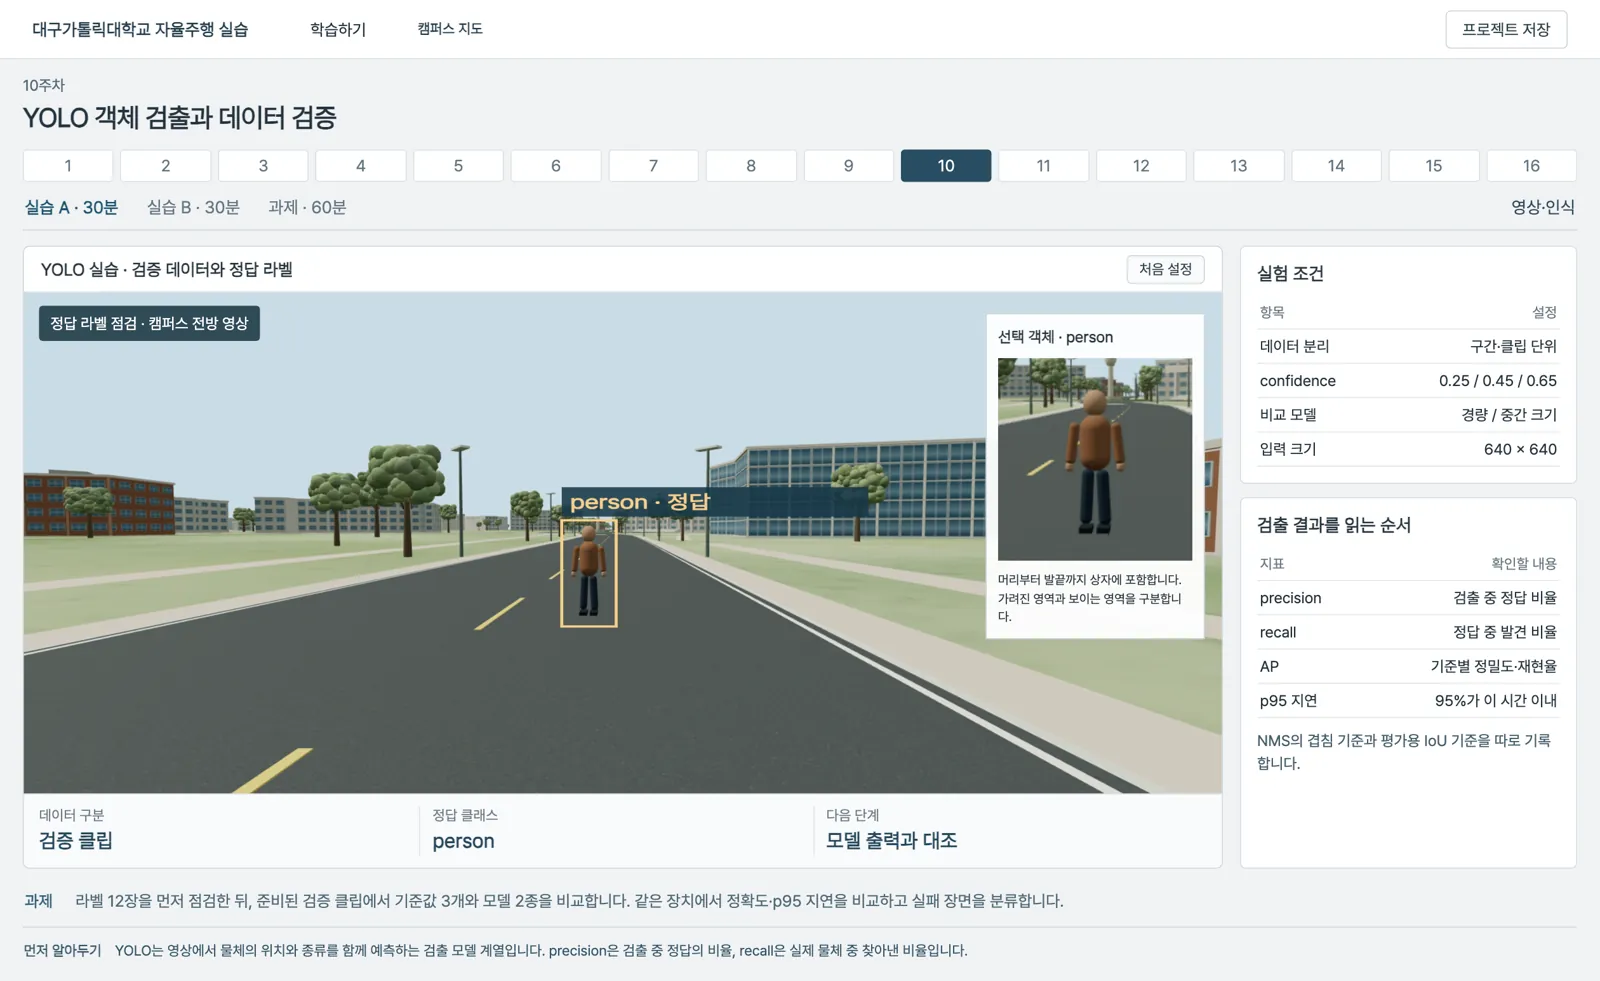
대학 과정: 카메라 객체 인식